| 名称 | MIRS2602 走行系(試験場内)PoC検証 |
|---|---|
| 番号 | MIRS2602-REPT-0006 |
| 版数 | 最終更新日 | 作成 | 承認 | 改訂記事 |
|---|---|---|---|---|
| A01 | 2026.09.15 | 森 匠未 | 初版 |
立ち会い試験の当日、試験場内にある複数の配電盤の前へ順に移動し、その都度カメラを 昇降させて盤の上部を確認する。この「配電盤の前まで正確に移動する」動作 (以下、試験場内動作)が制作したソフトウェアで実現できるか、また実用に足るかを検証する。
試験場内動作は前日と当日の2段階からなる。前日、ロボットに試験会場内を 一通り案内しながら周囲の地図を作り、各配電盤の位置を1つずつロボットに教える (登録)。当日は、登録しておいた位置を選ぶだけで、 ロボットが単独でその盤の前まで移動し、向きを合わせて停止する。
本資料は、2026年9月14日にクリエイティブラボで実施した2回の試験の結果をまとめたものである。
登録方式は次の3通りである。
| 方式 | やり方 |
|---|---|
| いまの姿勢で登録 | ロボット本体を実際に配電盤の前まで動かし、そこで「いまの姿勢で登録」を押す。ロボット自身がそのとき認識している位置がそのまま記録される。 |
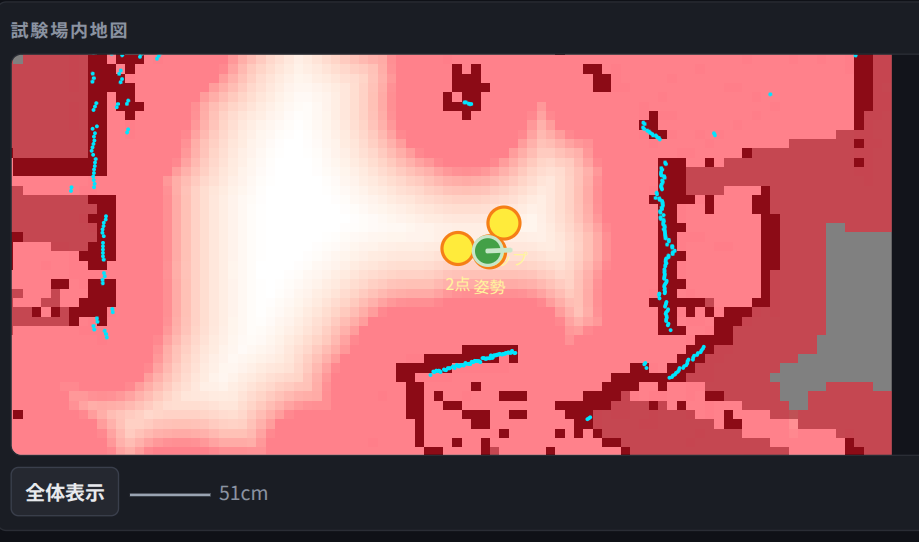
| 2点指示 | 試験員が配電盤の前に立ってボタンを押し、続けて盤へ一歩近づいてもう一度押す。ロボットは周囲の人を検知するセンサでこの2点を読み取り、位置と向きを計算する(ロボット自体は動かさなくてよい)。 |
| 地図タップ(この検証試験当日に実装) | タブレット画面に表示された地図を指でタップして位置を、そこからもう一点ドラッグして向きを指定する。ロボットも人も動かさず、画面の操作だけで完結する。 |
第1回は一連の動作が実際に成立するか(実現可能性)を、第2回は 3つの登録方式のどれが実用的かを検証する。
| # | 合格基準 |
|---|---|
| K1 | 前日準備(地図作成→全盤登録→待機場所への復帰→保存)が一連で完了する |
| K2 | 当日、登録した全ての盤を事故なく巡回できる |
| K3 | 移動中に人や障害物が現れても、衝突せず自動で停止・再開する |
| K4 | 呼び寄せ(試験員のいる位置へ移動)と、対象の選び直しが機能する |
| K5 | 3つの登録方式とも、登録した位置へ実際に到達できる |
配電盤の前で行うカメラ昇降作業がどれだけの位置ずれを許容できるかは、カメラ昇降機構側の 検討が今後さらに進んでから判明する性質のもので、現時点では数値の合格基準を定められない。 そのため絶対的な合格ラインを設けない。合格基準を定めないが参考のために3方式の相対比較 と、登録にかかる時間・作業の負担の評価を行う。登録にかかる時間・作業の負担の評価は先方から前日準備の 負担を減らしたいという要望があるためである。
| 会場 | クリエイティブラボ。第1回はブース5箇所を配電盤に見立てた。第2回は1箇所 |
|---|---|
| 実施 | 2026年9月14日 |
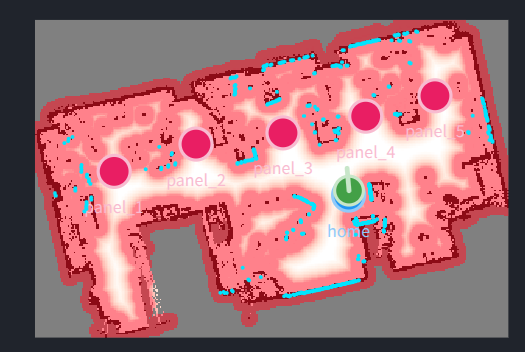
前日準備は次の手順で行った。タブレット画面の「試験準備」から地図作成を 開始し、ロボットに付き添いながら会場を一周させて周囲の地図を作りつつ、配電盤役の 5ブースそれぞれの前へロボット本体を動かし、そのつど「いまの姿勢で登録」でその場の位置を 記録する(5箇所とも同じ方式で登録した)。5箇所すべて登録し終えたら、画面の「1ボタンで 待機場所に戻る」でロボットを起点の位置へ自動で戻し、地図とピンの登録内容を保存して 前日準備を終える。
当日は、起動後に前日保存した地図を読み直し、タブレット画面で「待機場所に いる」と宣言する(ロボットが周囲を測って自己位置を確かめ、ずれが大きければ警告を出す仕組み になっている)。そのうえで、登録した5箇所のピンを1つずつ選んで自動移動させ、順番に全箇所を 巡回させた。最後にもう一度「待機場所」を選び、自動で起点へ戻らせた。
巡回とは別に、5箇所のうち1箇所(panel_2)だけを単独で往復させ、到着までの時間と、 到着位置・向きのずれをメジャー・スマートフォンのジャイロセンサで実測した。
安全機能の確認は、5箇所のうち1箇所(panel_1)への移動中に、次の状況を意図的に作って 挙動を確認する形で行った。
このほか、会場内の空いている場所で、呼び寄せ(試験員のいる位置へロボットを呼ぶ機能)と、 追跡対象の選び直しについても、簡易的に動作するかどうかを確認した。
通路幅1.3m未満の箇所が多い狭い場所で、3方式を比較した。
1地点での比較は、次の手順で行った。
この手順で3方式×3回、計9回の自動移動を行った。ここまでの結果では、登録した位置と 目印のずれではなくロボットが実際に自動移動して停止した位置と目印のずれ を測っていたことになる。この2つのずれは同じではない。前者は登録方式そのものの正確さ、 後者はそれに加えて自動移動の仕組み自体の到達精度も含んだ値になる(詳しくは4節・5節)。
そこで、登録方式そのものの正確さだけを取り出すため、測定方法を追加した。 まず同じ目印にロボット本体を実際に置き、そのときロボットが認識している自己位置(地図上の 座標)をタブレット画面で読み取り、これを位置決めの「正解」とした。壁や柱からメジャー・ 分度器で測ろうとしたが、地図上のどこを基準にすればよいか分かりにくく実施が難しかったため、 ロボット自身の自己位置をそのまま「正解」として使う方法に切り替えた。そのうえで、3方式とも 同じ目印に対して登録をやり直し(1方式につき1回ずつ)、それぞれの登録座標を「正解」と比較して 登録方式そのものの精度を求めた。この結果は5節の表に示す。
第1回:試験場内動作の一連の流れは、今回の会場条件では事故なく動作した。
| # | 判定 | 根拠(実測結果) |
|---|---|---|
| K1 | 合格 | 前日準備一連を3分55秒で完了(地図作成→5箇所登録→待機場所復帰→保存) |
| K2 | 合格 | 当日、5箇所すべてに到達。途中で止まることなく5分11秒で全箇所を巡回 |
| K3 | 合格 | 人の飛び出し・障害物の設置・連続した進路ふさぎ、いずれも自動で停止し、障害物が無くなれば自動で再開した |
| K4 | 合格 | 呼び寄せ・対象の選び直しとも正常に動作 |
第2回:3方式とも登録した位置へ実際に到達できた(K5合格)。 位置決めの精度は「いまの姿勢で登録」が今回最も正確だったが、各方式1〜2回の検証にとどまり、 まだ確定的な傾向とは言えない。作業の負担という観点では、 「地図タップ」がロボット・試験員のどちらも動かす必要がなく、前日準備の負担軽減という 先方要望に最も応えられる可能性がある。ただし地図タップは今回新規に実装したばかりで、 実機での使用実績はまだ浅い。詳しい比較は5節で述べる。
精度(登録した座標と、ロボット自己位置による「正解」との差。参考値)
| いまの姿勢で登録 | 2点指示 | 地図タップ | |
|---|---|---|---|
| 位置のずれ | 1.4cm | 15.8cm | 17.1cm |
| 向きのずれ | 0.05° | 1.44° | 4.52° |
「いまの姿勢で登録」はロボット本体を精密に動かす必要があるぶん、周囲の状況によっては 不利になりやすいと考えられるが、今回はもっとも正確だった。試行回数がまだ少ないため、 この結果が安定した傾向かどうかは確定的に言えない。
参考として、登録した位置へロボットが自動で移動したときの最終的な停止位置の ずれも測った(3方式×3回、平均値)。いまの姿勢で登録12.0cm、2点指示28.7cm、地図タップ 27.0cmで、登録方式による差より大きな値になった。差の大部分は、自動移動の仕組み そのものが目的地への到達を「これくらいまでのずれなら良し」とみなす許容範囲に由来しており、 登録方式を問わずすべての方式に共通して影響する。つまり、位置決め精度を上げる うえでは、登録方式そのものの改善よりも、自動移動の到達精度を改善するほうが3方式すべてに効果があると考えられる。
登録作業(時間・負担)
| いまの姿勢で登録 | 2点指示 | 地図タップ | |
|---|---|---|---|
| 登録に要した時間(1回あたり) | 110秒(最長) | 90秒 | 85秒(最短) |
| ロボット本体を動かす必要 | あり(登録のたびに盤の前まで運ぶ) | なし | なし |
| 試験員が動く必要 | なし | あり(現地で2点分移動) | なし(画面操作のみ) |
| 地図と現実の対応の分かりやすさ | 高い(ロボット自身が現地にいる) | 高い(試験員自身が現地に立つ) | 低い可能性あり(下記参照) |
「いまの姿勢で登録」の110秒には、ロボット本体を盤の前まで運ぶ移動時間が含まれるため、 単純な操作の速さの比較ではない。盤の数が多い会場では、ロボットを物理的に運ぶ 必要がある「いまの姿勢で登録」ほど前日準備の所要時間が延びると見られる一方、地図タップは ロボット・試験員のどちらも動かす必要がなく、タブレット画面の前にいるだけで全ての盤を 登録できる。この観点では地図タップが前日準備の負担軽減に有利と考えられるが、 今回新規実装したばかりで、実機投入の際にタブレットでの操作性に関する不具合が2件見つかり その場で修正しており、まだ十分にこなれていない。
地図タップにはもう1つ欠点がある。「いまの姿勢で登録」「2点指示」は、 ロボット本体や試験員自身が実際にその場に立つことで位置を与えるため、指定する場所を 間違えようがない。一方、地図タップはレーザーで測って作った地図(点や濃淡の 集まりとして表示される)を画面で見て、そこがどの壁・どの配電盤に当たるのかを操作者自身が 判断してからタップする必要がある。今回の会場は見通しが良く分かりやすかったため 大きな問題にはならなかったが、特徴の少ない部屋や、地図がまだ粗い段階では、操作者が 実際とは違う場所をタップしてしまう可能性が他の2方式より高いと考えられる。今回の試験では この点を数値では確認できておらず、次回以降の検証課題とする。
前日準備は、地図作成を開始し、5箇所を順に「いまの姿勢で登録」で登録、登録完了後に 1ボタンで待機場所へ戻り、保存する一連を3分55秒で完了した。当日は、会場地図を読み直して 「待機場所にいる」と宣言したのち、5箇所すべてに1回ずつ自動移動して到着し、最後に待機場所へ 自動で戻る一連を5分11秒で、途中で止まることなく完了した。
このうち1箇所(panel_2)は単独で往復して到着精度を実測し、到着時間40秒・位置のずれ7cm・ 向きのずれ4°だった。その後、別の1箇所(panel_1)への移動中に、次の安全機能の確認を実施した。
いずれも衝突なし。呼び寄せ(試験員のいる位置へロボットを呼ぶ機能)と、追跡対象の選び直しも 別途簡易確認し、正常に動作した。
今回未確認だったのは、ロボットが動いている最中に非常停止ボタンを押した場合の挙動(静止時の 確認のみ実施)、進路がふさがれたまま長時間動けない状態からの中断操作、配電盤に近すぎる 位置へ登録しようとしたときの警告表示の実際の発生、の3点である。
試験当日に「地図タップ」方式を新規に実装し、その日のうちに実機のタブレットで動作確認した。 確認の過程で、タブレットで地図を拡大する操作ができない不具合と、タップした位置と実際に 登録される位置がずれる不具合の2件が見つかり、いずれもその場で修正して再確認した。
まず3方式それぞれで、登録→ロボットが自動で目的地へ移動→停止位置を実測、を3回ずつ行った。 この時点では3方式とも最終的な停止位置のずれが大きく出たが、これは4節・5節で述べた通り、 自動移動の到達許容に起因する部分が大きいことが後から判明した。そこで測定方法を見直し、 ロボットを実際にその地点へ置いて自己位置を読み取ることで「正解」の座標を求め、 自動移動を介さずに登録方式そのものの精度を3方式まとめて比較した (結果は5節の表のとおり)。
試験場内動作の一連の流れ(前日準備・当日の巡回・障害物や人への対応・呼び寄せ)は、 今回の会場条件で事故なく動作することを確認できた。登録方式についても、3方式とも 実際に目的の位置へ到達できることを確認した。
一方で、登録方式の精度比較はまだ少ない回数にとどまっており、確定的な傾向とは言えない。 「いまの姿勢で登録」は本来、ロボット本体を精密に動かす必要がある分、周囲の状況によっては 不利になりやすいと考えられるが、今回はもっとも正確だった。この結果をそのまま信頼してよいか は、試行数を増やして確かめる必要がある。
位置決めの精度をどこまで詰める必要があるかは、配電盤前でのカメラ昇降作業がどれだけの ずれを許容できるかによって決まる。これがまだ確定していないため、今回は方式間の相対比較に とどめた。今後この許容差が明らかになった時点で、改めて実用可否を判定する。それまでの間、 自動移動の到達精度を改善する取り組みは、登録方式によらず3方式すべての最終的な精度を 一律に底上げできる点で優先度が高いと考えられる。
前日準備の身体的な負担という観点では、ロボット・試験員のどちらも動かす 必要がない「地図タップ」が理論上最も有利と考えられる。ただし今回新規実装したばかりで 実機での使用実績が浅いことに加え、画面上の地図と現実の対応を操作者自身が判断する 必要があるという別種の負担(5節)があるため、身体的な負担の少なさだけで 「地図タップが優れている」と単純には言えない。今後複数回使ったうえで、こなれ具合や 分かりやすさを含めて再評価したい。