| 名称 | MIRS2602 走行系(移動手段)PoC検証 |
|---|---|
| 番号 | MIRS2602-REPT-0003 |
| 版数 | 最終更新日 | 作成 | 承認 | 改訂記事 |
|---|---|---|---|---|
| A01 | 2026.09.07 | 森 匠未 | 初版 |
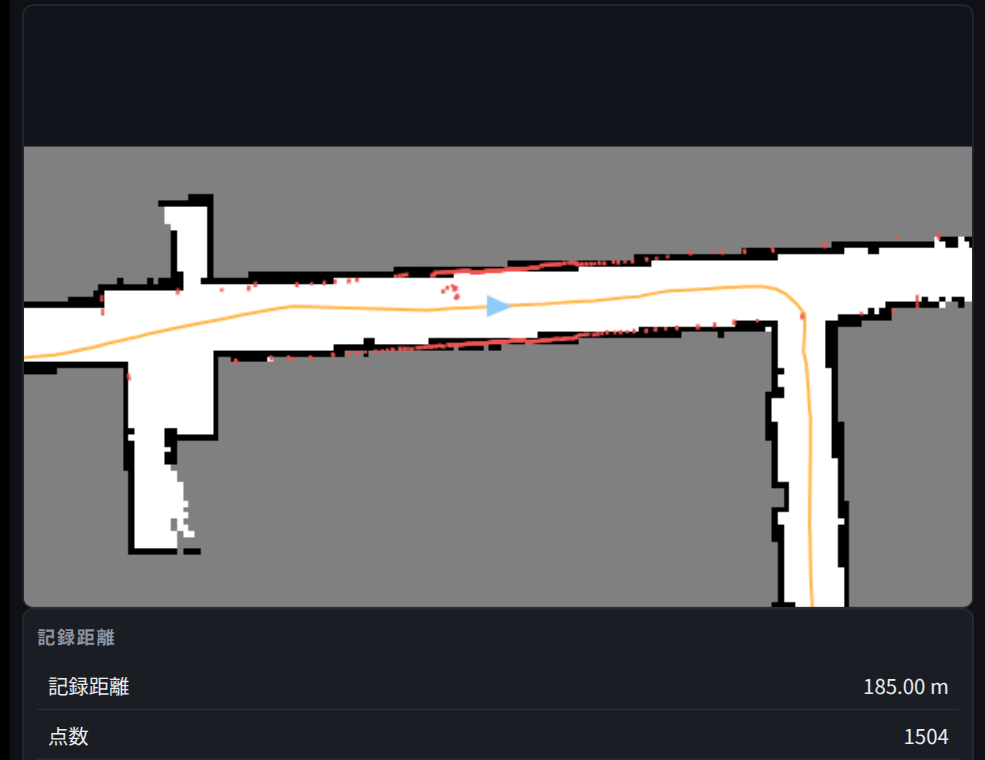
MIRS2602-REPT-0001(走行系PoC検証) で、ロボットに人がついて回る「追従走行」だけでは施設内をまっすぐ安定して移動させられないことが 分かった。そこで、人が一度手動で運転してコースを覚えさせ、次からはロボットが単独でその 経路をなぞる「教示再生走行」を代替手段として検証する。
本資料は、2026年9月3日〜9月7日に校舎3階(約170m)とクリエイティブラボで実施した教示再生走行試験の結果を まとめたものである。検証1で顕在化した問題を教示再生走行で解決できたかを確認する。
教示再生走行の流れ:まず人がロボットを手動で運転してコースを1周する(教示)。 このときロボットは周囲をレーザーで測って地図を作り、通った経路を記録する。2回目以降は、 その地図と経路を使ってロボットが人の操作なしで同じコースをなぞる(再生)。 走行中に人や物が経路上に現れた場合は、よけずにその場で停止する。
走行系(移動手段)の目標は試験員が付き添う以上の負担なく移動できるである。「教示再生走行が実用的である」と言える基準を、本検証で実際に使用しその使用感から決定していく。 教示は人が運転する工程なので「操作なし」は求めず、基準は再生にかける。再生は始めれば人の関与が一切不要であるため、検証1で問題になった速度は考慮する必要がない。 検証1および本検証より決定した合格基準を以下に示す。
| # | 合格基準 | 不具合 |
|---|---|---|
| K1 | 再生1周を、人の操作なしで最後まで完走する | 検証2前半:再生中に衝突して復帰不能 |
| K2 | 直線区間で目に見える蛇行がない | 検証1:直線でも左右約1mの蛇行 |
| K3 | すべての曲がり角で自分の位置を見失わずに経路をなぞる | 検証2前半:曲がり角で自己位置推定に失敗し壁・柱と衝突 |
| K4 | 障害物のすぐ近くを通る教示経路を、再生でも接触せず忠実になぞる | 記録経路への追従精度が実用水準にあるか |
| K5 | 約170mの再生後、終点の位置ずれがサブメートルに収まる | 終点の誤差が定義・測定されていなかった |
| K6 | 教示・再生とも、本体(ESP32)の通信断で操作不能・中断にならない | 検証1・検証2第4回:通信が途切れて操作不能、衝突を反復 |
| 3階コース | 校舎3階を1周(約170m)。長い廊下と複数の曲がり角を含む |
|---|---|
| 短距離コース | 2班のブース前から直進し、5班のブース内を1周して、部屋中央の扉前で停止する |
| 走行手順 | 手動運転で1周(教示)→ ロボット単独で1周(教示再生) |
| 実施 | 2026年9月3日〜9月7日に計6回(3階5回 + 短距離1回) |
| 実施体制 | 1〜2名でロボットの起動・教示・再生開始・見守り・記録 |
3階コースは第1〜4回まで失敗が続いた。毎回ログを解析して原因を特定し、修正を重ねた結果、 第5回で教示・再生とも完走した。各回の結果は次の通り。
| 回 | 実施日 | 結果 |
|---|---|---|
| 第1回 | 9月3日 | 失敗(開始直後に逆旋回して壁と衝突) |
| 第2回 | 9月4日 | 失敗(2つ目の曲がり角で柱と衝突) |
| 短距離 | 9月4日 | 完走(動作確認) |
| 第3回 | 9月4日 | 失敗(3つ目の曲がり角で壁と衝突) |
| 第4回 | 9月5日 | 失敗(通信断で教示が完了できず) |
| 第5回 | 9月7日 | 教示・教示再生とも完走 |
第5回3階試験(経路再現精度 K4 は短距離試験)の実測結果を、合格基準に照らす。
| # | 判定 | 根拠(実測結果) |
|---|---|---|
| K1 | 合格 | 第5回3階:再生1周を人の操作なしで完走。所要6分13秒 |
| K2 | 合格 | 第5回3階:目に見えるふらつきなし |
| K3 | 合格 | 第5回3階:曲がり角での自己位置推定失敗は再発せず |
| K4 | 合格 | 短距離試験(9月4日):物のすぐ近くを通る教示に対し、再生でも接触せず同じ近さを通過 |
| K5 | 合格 | 第5回3階:終点誤差 500mm 以内 |
| K6 | 合格 | 第5回3階:本体を無線からシリアル(有線)接続へ変更。教示・再生とも通信断による中断なし |
7項目すべて合格。検証1と検証2で顕在化した問題(自己位置のずれ・蛇行・通信断・終点誤差の 未定義)をすべて解決した。ほかに使用していて不具合を感じなかったため 教示再生走行は実用に足ると判断した。
各回の「対処」は、その試験の考察をもとに入れたロボット制御ソフトの修正のうち代表的なものへの リンク(変更内容の記録ページ)。
結果:地図の作成には成功したが、1周ぶんのずれを補正するために地図が作り直され、 一部の経路が壁の中に入った。教示再生は開始直後に逆方向へ旋回して壁と衝突し、復帰不能になった。
原因:
対処:
結果:2つ目の曲がり角で自己位置推定に失敗し、柱と衝突した。
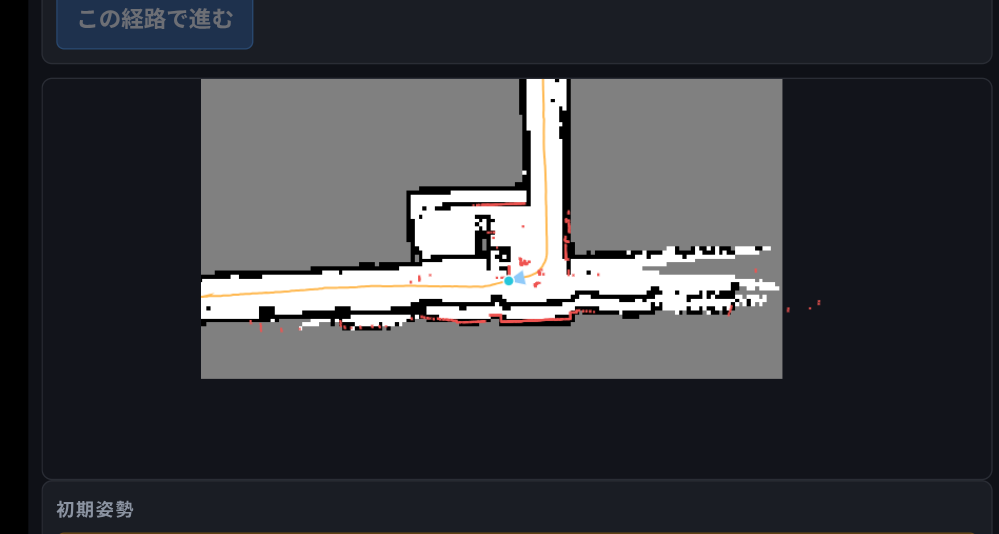
原因:経路を選ぶたびに同じ地図処理ソフトへ地図を読み込ませており、地図のコピーが 積み上がって、自己位置合わせが誤ったコピーに食いついた。
対処:
3階試験の前後に行っていた動作確認。2班のブース前から直進し、5班のブース内を1周して、 部屋中央の扉前で停止するコースを教示した。
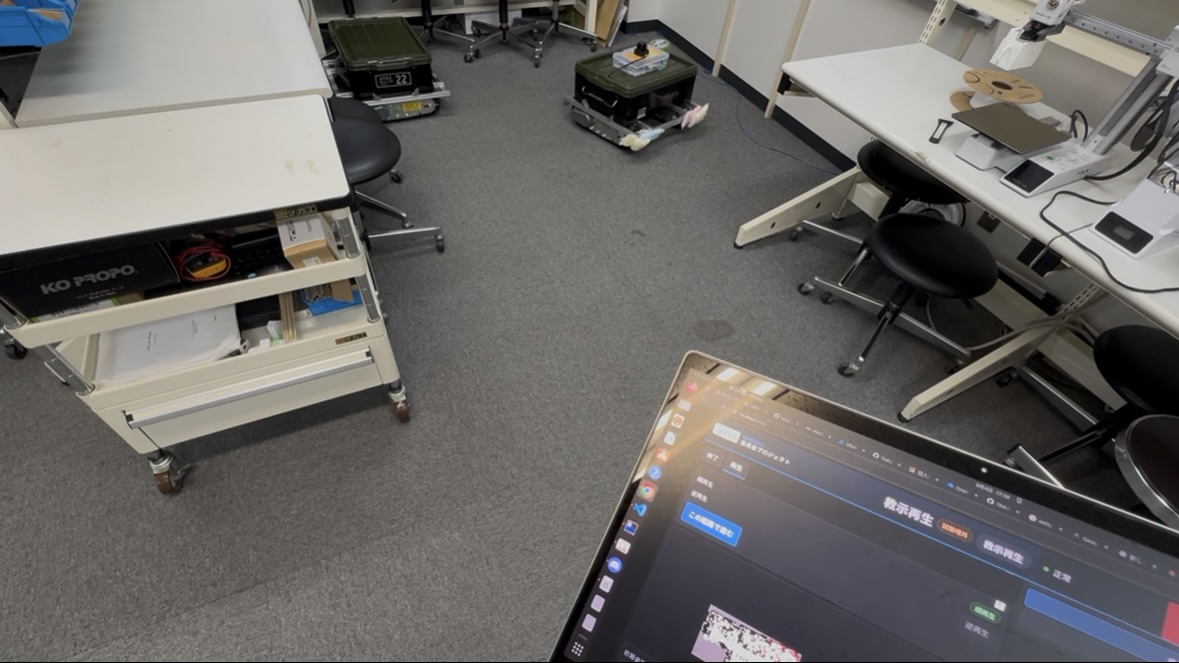
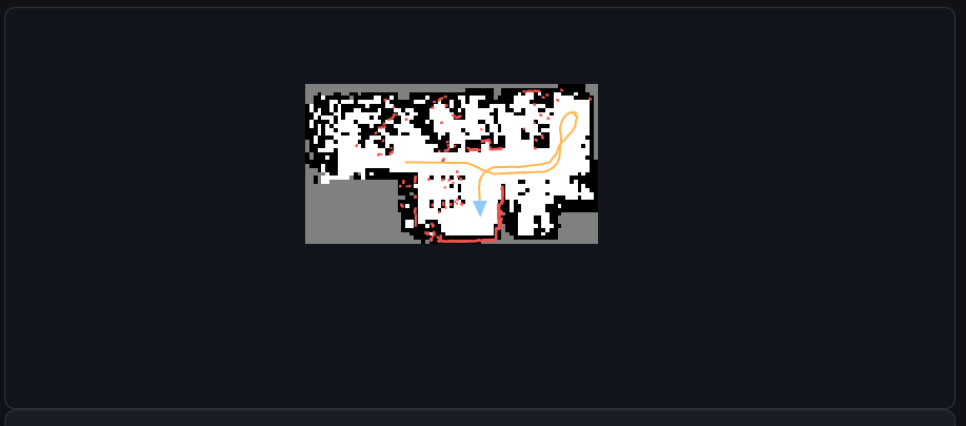
結果:完走。教示ではわざと物のすぐ近くを通したが、再生でも接触せず、 同じ近さを忠実になぞった。教示再生の経路再現精度が実用水準にあることを示す結果で、 合格基準 K4 の根拠にしている。この試験と同様の動作確認は以降も変更を加えるたびに行っておりすべて完走している。
結果:3つ目の曲がり角で自己位置推定に失敗し、壁と衝突した。
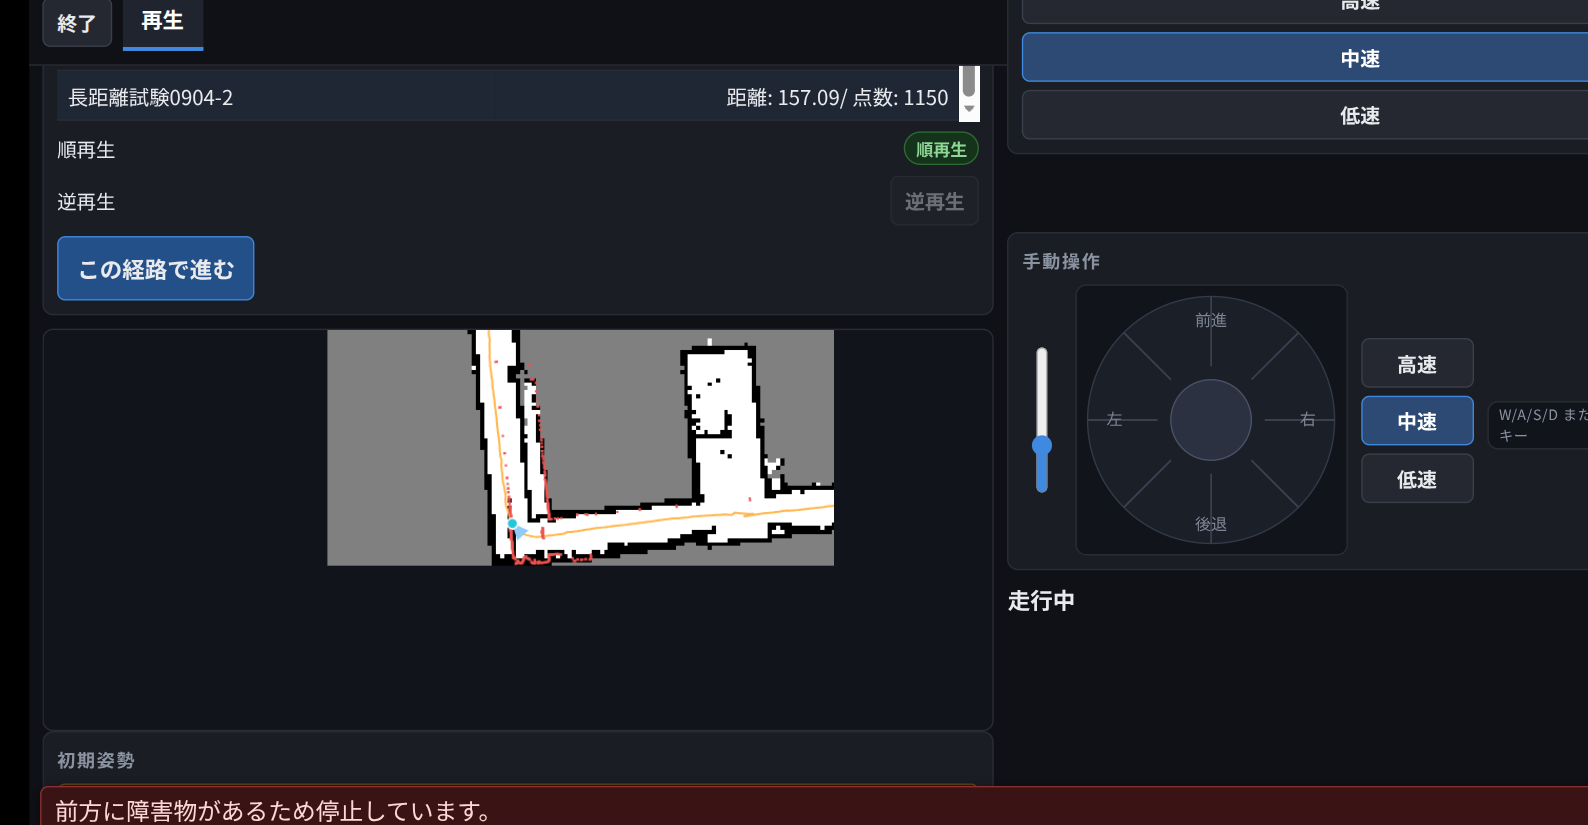
原因:
対処:
結果:ロボット本体(ESP32)の通信エラーが頻発し、教示中に操作を受け付けなく なって壁への衝突を繰り返した。教示そのものを完了できず、再生に一度も到達しなかった。
原因:ESP32 の Wi-Fi 通信がほぼランダムで集中的に途切れる。これまで「改善した」と判断 していたのは、試験ごとのばらつきを効果と取り違えていた可能性が高い。
対処:ESP32 の無線をやめ、ラズベリーパイ経由のシリアル(有線)接続に 変更した。ラズベリーパイと PC の間は、レーザーのデータを実測ロス0%で運べている安定した 経路で、その信頼できる経路に相乗りさせる構成にした。
結果:
第1〜4回で見つけて直してきた問題(地図の凍結・読み直し、地図セッションの整合、姿勢センサーの 融合、位置補正パラメータ、本体通信の有線化)が、校舎3階という実条件でまとめて解決したことを初めて確認できた。この回で新たな不具合は検出していない。
3階コースでの教示再生走行試験は5回中4回まで失敗が続いたが、原因を1つずつ特定して修正した結果、 第5回で教示・再生とも完走し、設定した合格基準7項目すべてに合格した。追従走行(検証1)で 課題だった直線の蛇行・壁への衝突・通信断・所要時間は、いずれも教示再生走行では解消している。
走行系は次に製品の配電盤付近での動作(走行系(試験場内))を実装する。