読み取り中…
検索中…
一致する文字列を見つけられません
home_pose_saver.HomePoseSaver クラス
機体が静止し、地図上の位置が安定した時点の姿勢を一度だけ保存する。後から接続した購読側にも配信する。 [詳解]
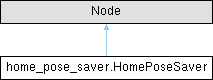
home_pose_saver.HomePoseSaver の継承関係図
公開メンバ関数 | |
| None | __init__ (self) |
静的公開変数類 | |
| float | MAX_TF_AGE_SEC = 0.5 |
| float | FUTURE_TF_TOLERANCE_SEC = 0.5 |
| float | MAX_SPAWN_DRIFT_METERS = 0.05 |
| float | MAX_SPAWN_DRIFT_RADIANS = 0.05 |
| float | STABLE_POSE_DRIFT_METERS = 0.02 |
| float | STABLE_POSE_DRIFT_RADIANS = 0.02 |
| float | STABLE_FOR_SEC = 2.0 |
限定公開メンバ関数 | |
| _lookup_fresh (self, str target, str source, int now_ns) | |
| コールバック内で待機せずに、現在取得できる座標変換を返す。 | |
| tuple[float, float] | _pose_distance (cls, tuple[float, float, float] a, tuple[float, float, float] b) |
| None | _fail_closed (self, str reason) |
| None | _reset_stability (self) |
| None | _check_pose (self) |
| None | _publish_home_pose (self) |
静的限定公開メンバ関数 | |
| bool | _valid_transform (transform) |
| float | _yaw (rotation) |
| float | _angle_distance (float a, float b) |
| tuple[float, float, float] | _planar_pose (transform) |
限定公開変数類 | |
| _global_frame = str(self.get_parameter('global_frame').value).strip('/') | |
| _robot_frame = str(self.get_parameter('robot_frame').value).strip('/') | |
| _odom_frame = str(self.get_parameter('odom_frame').value).strip('/') | |
| _publisher = self.create_publisher(PoseStamped, topic, qos) | |
| _tf_buffer = Buffer() | |
| _tf_listener = TransformListener(self._tf_buffer, self) | |
| PoseStamped|None | _home_pose = None |
| tuple[float, float, float]|None | _odom_anchor = None |
| tuple[float, float, float]|None | _stable_pose = None |
| int|None | _stable_since_ns = None |
| bool | _failed = False |
| _check_timer = self.create_timer(check_period, self._check_pose) | |
| _publish_timer = self.create_timer(publish_period, self._publish_home_pose) | |
詳解
機体が静止し、地図上の位置が安定した時点の姿勢を一度だけ保存する。後から接続した購読側にも配信する。
home_pose_saver.py の 20 行目に定義があります。
構築子と解体子
◆ __init__()
| None home_pose_saver.HomePoseSaver.__init__ | ( | self | ) |
home_pose_saver.py の 31 行目に定義があります。
関数詳解
◆ _angle_distance()
|
staticprotected |
home_pose_saver.py の 111 行目に定義があります。
◆ _check_pose()
|
protected |
home_pose_saver.py の 134 行目に定義があります。
◆ _fail_closed()
|
protected |
home_pose_saver.py の 125 行目に定義があります。
◆ _lookup_fresh()
|
protected |
コールバック内で待機せずに、現在取得できる座標変換を返す。
home_pose_saver.py の 74 行目に定義があります。
◆ _planar_pose()
|
staticprotected |
home_pose_saver.py の 115 行目に定義があります。
◆ _pose_distance()
|
protected |
home_pose_saver.py の 120 行目に定義があります。
◆ _publish_home_pose()
|
protected |
home_pose_saver.py の 205 行目に定義があります。
◆ _reset_stability()
|
protected |
home_pose_saver.py の 130 行目に定義があります。
◆ _valid_transform()
|
staticprotected |
home_pose_saver.py の 97 行目に定義があります。
◆ _yaw()
|
staticprotected |
home_pose_saver.py の 105 行目に定義があります。
メンバ詳解
◆ _check_timer
|
protected |
home_pose_saver.py の 67 行目に定義があります。
◆ _failed
|
protected |
home_pose_saver.py の 66 行目に定義があります。
◆ _global_frame
|
protected |
home_pose_saver.py の 40 行目に定義があります。
◆ _home_pose
|
protected |
home_pose_saver.py の 62 行目に定義があります。
◆ _odom_anchor
|
protected |
home_pose_saver.py の 63 行目に定義があります。
◆ _odom_frame
|
protected |
home_pose_saver.py の 42 行目に定義があります。
◆ _publish_timer
|
protected |
home_pose_saver.py の 68 行目に定義があります。
◆ _publisher
|
protected |
home_pose_saver.py の 59 行目に定義があります。
◆ _robot_frame
|
protected |
home_pose_saver.py の 41 行目に定義があります。
◆ _stable_pose
|
protected |
home_pose_saver.py の 64 行目に定義があります。
◆ _stable_since_ns
|
protected |
home_pose_saver.py の 65 行目に定義があります。
◆ _tf_buffer
|
protected |
home_pose_saver.py の 60 行目に定義があります。
◆ _tf_listener
|
protected |
home_pose_saver.py の 61 行目に定義があります。
◆ FUTURE_TF_TOLERANCE_SEC
|
static |
home_pose_saver.py の 24 行目に定義があります。
◆ MAX_SPAWN_DRIFT_METERS
|
static |
home_pose_saver.py の 25 行目に定義があります。
◆ MAX_SPAWN_DRIFT_RADIANS
|
static |
home_pose_saver.py の 26 行目に定義があります。
◆ MAX_TF_AGE_SEC
|
static |
home_pose_saver.py の 23 行目に定義があります。
◆ STABLE_FOR_SEC
|
static |
home_pose_saver.py の 29 行目に定義があります。
◆ STABLE_POSE_DRIFT_METERS
|
static |
home_pose_saver.py の 27 行目に定義があります。
◆ STABLE_POSE_DRIFT_RADIANS
|
static |
home_pose_saver.py の 28 行目に定義があります。
このクラス詳解は次のファイルから抽出されました:
- scripts/home_pose_saver.py