読み取り中…
検索中…
一致する文字列を見つけられません
IPublisherPlugin クラスabstract
#include <publisher_plugin.hpp>
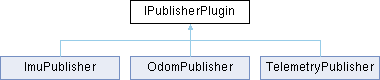
IPublisherPlugin の継承関係図
公開メンバ関数 | |
| virtual | ~IPublisherPlugin ()=default |
| virtual const char * | name () const =0 |
| virtual bool | advertise (rcl_node_t *node)=0 |
| publisher生成+メッセージバッファ確保。 | |
| virtual void | publish (const SharedMotion &motion, const SharedSensor &sensor, int32_t now_sec, uint32_t now_nsec)=0 |
| 周期発行。データ不在時は無発行にすること。 | |
| virtual void | release (rcl_node_t *node)=0 |
| publisher破棄+バッファ解放。未advertiseへの呼出しも安全にすること。 | |
詳解
publisher_plugin.hpp の 17 行目に定義があります。
構築子と解体子
◆ ~IPublisherPlugin()
|
virtualdefault |
関数詳解
◆ advertise()
|
pure virtual |
publisher生成+メッセージバッファ確保。
- 戻り値
- true: 開始成功。false: ros_setup全体を失敗させる
ImuPublisher, OdomPublisher, TelemetryPublisherで実装されています。
◆ name()
|
pure virtual |
- 戻り値
- ログ・識別用名
ImuPublisher, OdomPublisher, TelemetryPublisherで実装されています。
◆ publish()
|
pure virtual |
周期発行。データ不在時は無発行にすること。
ImuPublisher, OdomPublisher, TelemetryPublisherで実装されています。
◆ release()
|
pure virtual |
publisher破棄+バッファ解放。未advertiseへの呼出しも安全にすること。
ImuPublisher, OdomPublisher, TelemetryPublisherで実装されています。
このクラス詳解は次のファイルから抽出されました:
- src/publishers/publisher_plugin.hpp
