読み取り中…
検索中…
一致する文字列を見つけられません
ble_server.converter.JsonInitialPoseConverter クラス
initial_pose JSONを検証し、PoseWithCovarianceStampedへ変換する。 [詳解]
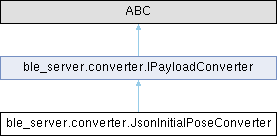
ble_server.converter.JsonInitialPoseConverter の継承関係図
公開メンバ関数 | |
| None | __init__ (self, str default_frame_id="map", float max_coord_abs_val=1000.0, str topic=_DEFAULT_TOPIC) |
| str | handled_type (self) |
| このコンバーターが担当するJSONの type 値。 | |
| Optional[ConvertResult] | convert (self, dict data, Optional[Time] stamp=None) |
| dictを検証し、PoseWithCovarianceStampedを返す。 | |
限定公開変数類 | |
| _default_frame_id = default_frame_id | |
| _max_coord_abs_val = max_coord_abs_val | |
| _topic = topic | |
静的限定公開変数類 | |
| str | _DEFAULT_TOPIC = "/initialpose" |
詳解
initial_pose JSONを検証し、PoseWithCovarianceStampedへ変換する。
入力フォーマット::
{
    "type": "initial_pose",
    "frame_id": "map",   // 省略時は default_frame_id
    "x": 1.0,
    "y": 2.0,
    "yaw": 0.0           // ラジアン。省略時は 0.0
}
yawからクォータニオンへの変換は z 軸回転(2D平面上の向き)のみを行う。
converter.py の 257 行目に定義があります。
構築子と解体子
◆ __init__()
| None ble_server.converter.JsonInitialPoseConverter.__init__ | ( | self, | |
| str | default_frame_id = "map", | ||
| float | max_coord_abs_val = 1000.0, | ||
| str | topic = _DEFAULT_TOPIC ) |
converter.py の 275 行目に定義があります。
関数詳解
◆ convert()
| Optional[ConvertResult] ble_server.converter.JsonInitialPoseConverter.convert | ( | self, | |
| dict | data, | ||
| Optional[Time] | stamp = None ) |
dictを検証し、PoseWithCovarianceStampedを返す。
ble_server.converter.IPayloadConverterを再実装しています。
converter.py の 289 行目に定義があります。
◆ handled_type()
| str ble_server.converter.JsonInitialPoseConverter.handled_type | ( | self | ) |
このコンバーターが担当するJSONの type 値。
ble_server.converter.IPayloadConverterを再実装しています。
converter.py の 286 行目に定義があります。
メンバ詳解
◆ _default_frame_id
|
protected |
converter.py の 281 行目に定義があります。
◆ _DEFAULT_TOPIC
|
staticprotected |
converter.py の 273 行目に定義があります。
◆ _max_coord_abs_val
|
protected |
converter.py の 282 行目に定義があります。
◆ _topic
|
protected |
converter.py の 283 行目に定義があります。
このクラス詳解は次のファイルから抽出されました:
- ble_server/converter.py