エレキ詳細設計
はじめに
本ドキュメントは、MIRS2605におけるエレクトロニクス詳細設計書である。
全体の回路構成
全体のシステム構成、配線について以下に示す。
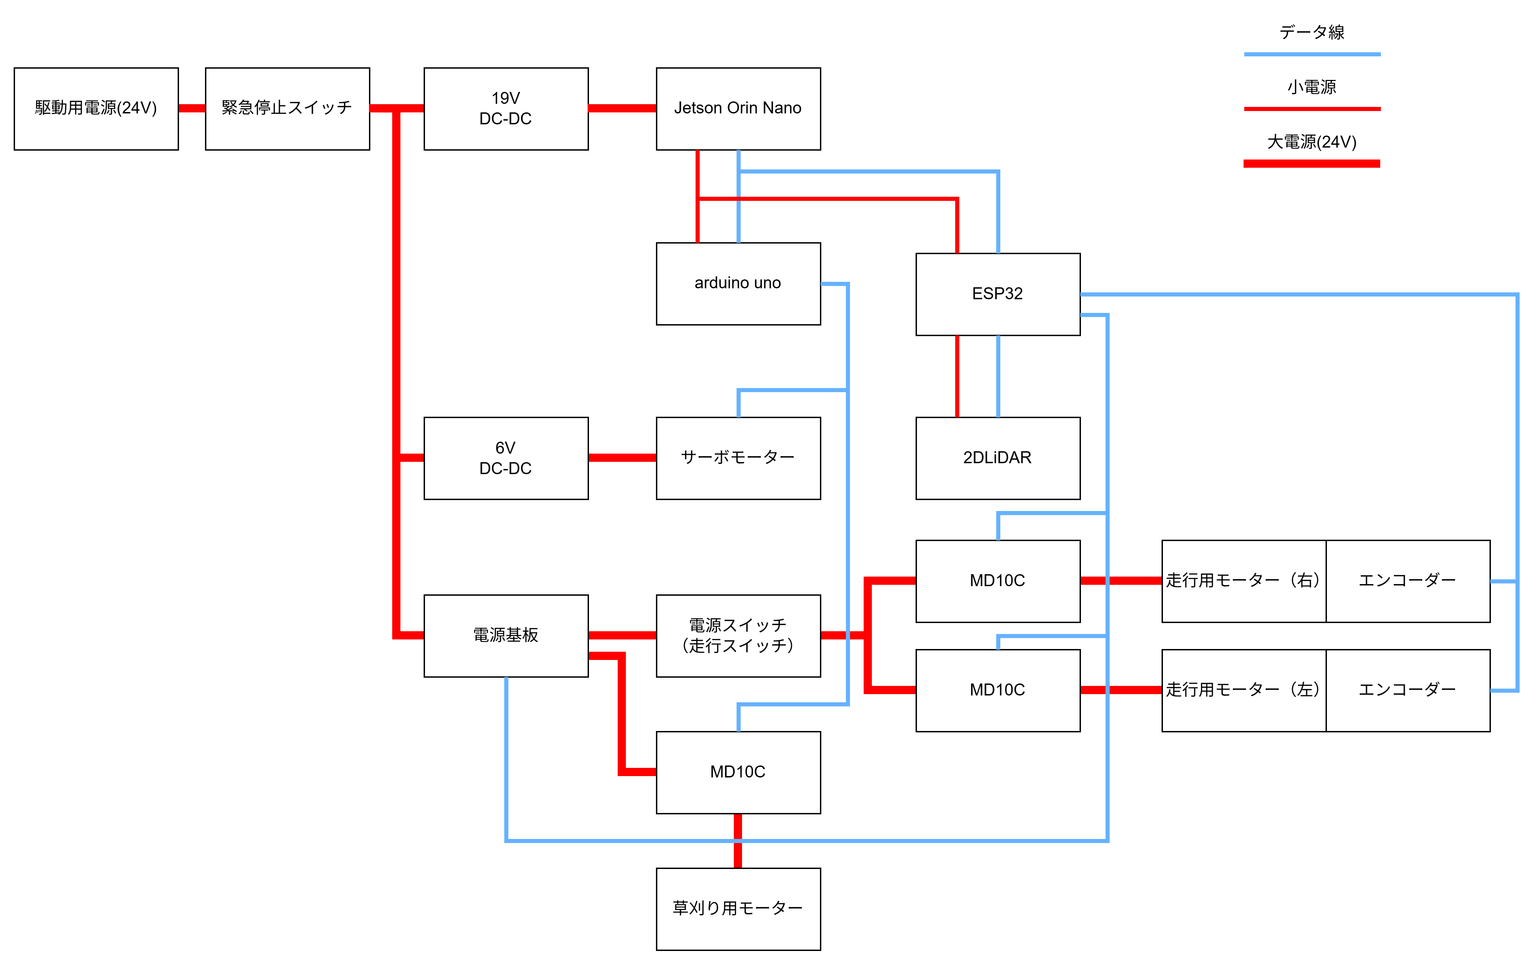
駆動用、制御用ともにLiFePO4バッテリーから電源を供給する。首振り2D LiDARに用いるサーボのために6Vに降圧、Jetson Orin Nanoのために19VにそれぞれDCDCコンバータを用いて降圧する。
草刈り用のクローラと、駆動用のクローラと制御周りの3つに分けてヒューズを設置する。
図2.1で、緊急停止スイッチから分岐した先にある電源基板について、具体的な中身は以下のとおりである。
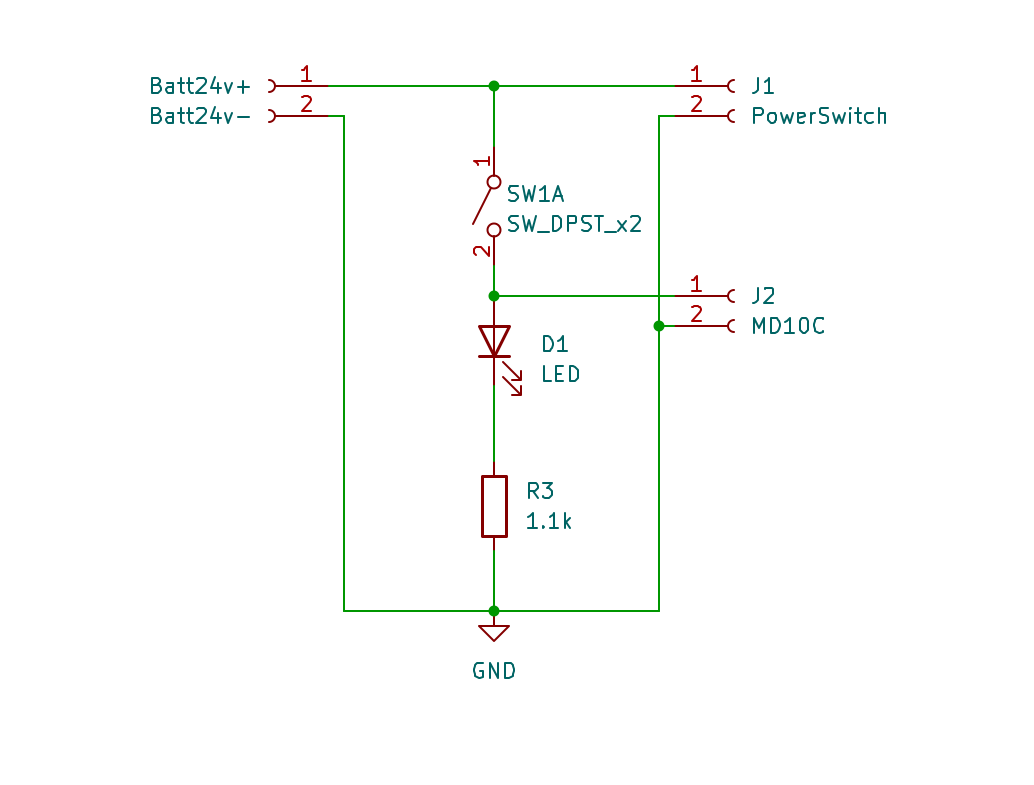
電源基板はMIRS2403で開発された部品を流用している。設計はリンク先にあるため詳細は割愛する。 MIRS2403 エレクトロニクス完了報告書
草刈り機構駆動回路
草刈り機構用のDCモーターを駆動するための回路を以下のfig3に示す。DCモーターはRZ-735VA-8519を用い、MD10C-R3というモータードライバによるPWM制御で動かす。
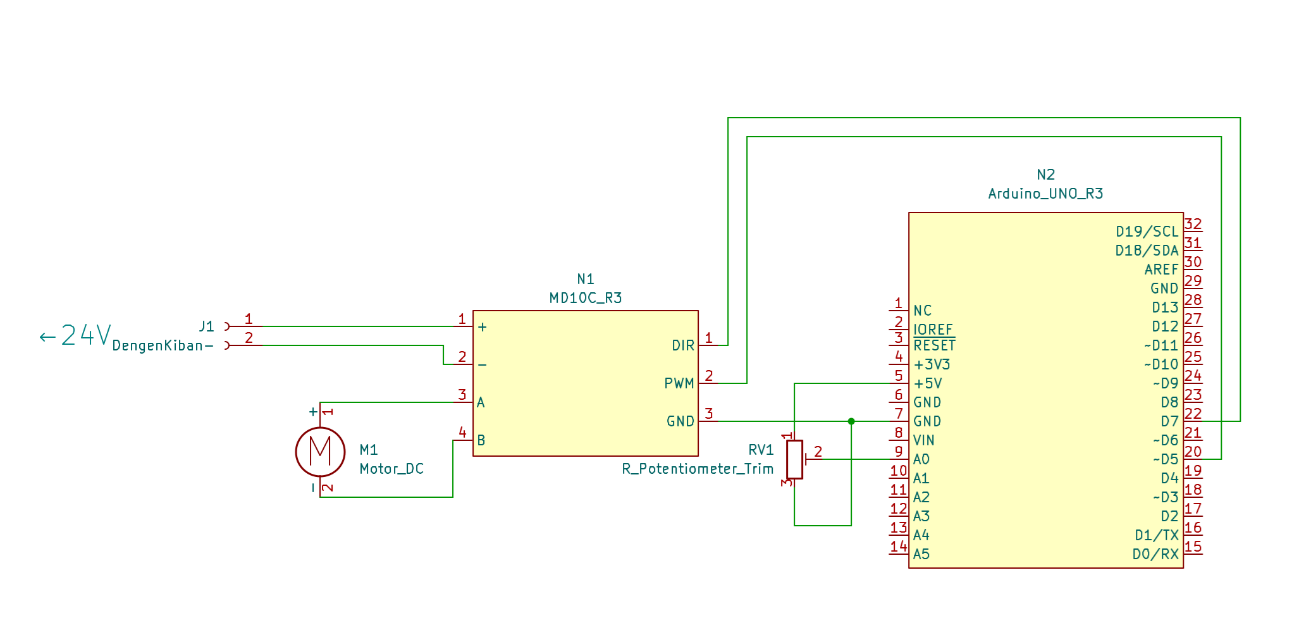
半固定抵抗は、Arduino-UNO-R3の5VとGND、A0ピンに接続されており、その回転角度によってA0ピンの電圧が変わり、それによってPWM信号のDuty比を調節できる仕組みとなっている。
首振り2D LiDAR用回路
首振り2D LiDAR用にサーボ(MG996R)とArduino UNO R3を使用する。サーボのpwm信号線をArduino UNO R3のGPIO D9に接続する。サーボの電源はDCDCコンバータによって降圧されたLiFePO4バッテリーから供給する
ESP32周辺の回路
以下にESP32のピン配線図を示す。
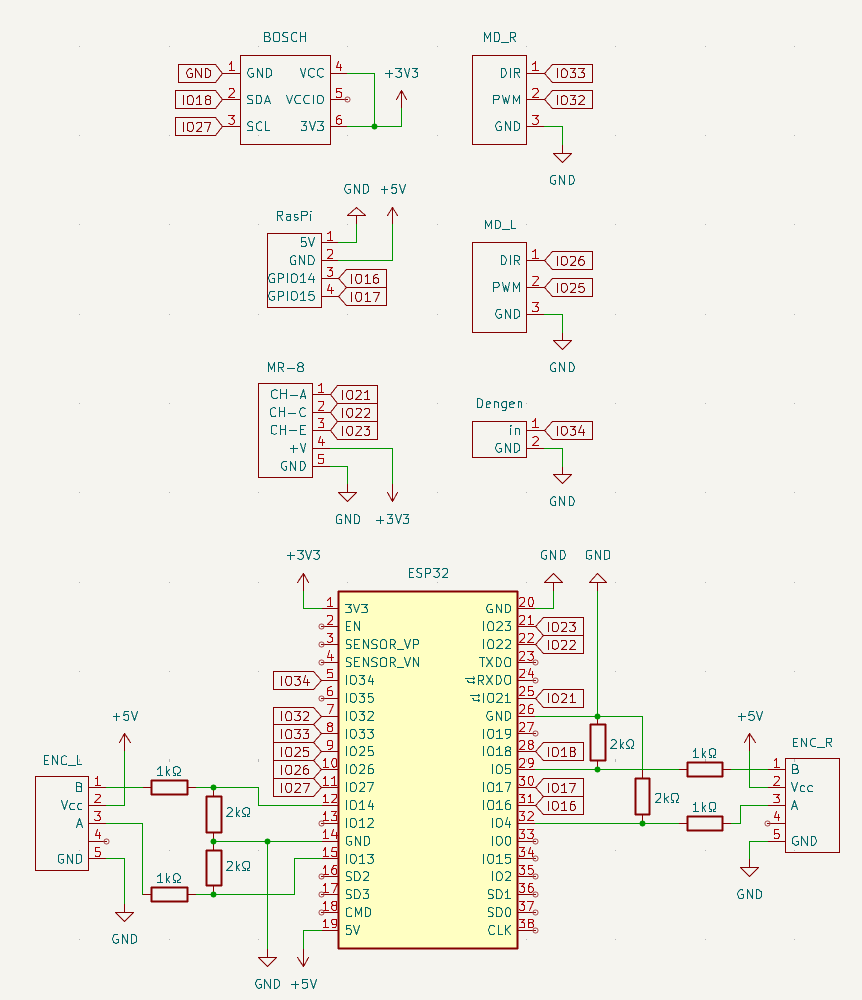
図5.1はESP32用のシールド基板の回路図である。cugo v3用のモータドライバとエンコーダの接続、プロポ(RCコントローラ)の受信機であるMR-8との接続、草刈り用クローラの電源電圧の測定ピンへの接続、Raspberry Pi 4へのUARTでの接続を行う。
使用するIMU、BMX055についてI2Cの入出力は3.3Vに設定して行う。
エンコーダの出力については、4.2Vの出力となりESP32のGPIO入力の最大電圧を超過するため分圧を行う。
各配線とピン番号については以下のとおりである。
| ピン番号 | ピン配置 | 接続デバイス | 入出力 |
|---|---|---|---|
| 1 | 3V3 | BOSCH(地磁気センサ)VCC・3V3、MR-8 +V | |
| 2 | EN | ||
| 3 | SENSOR_VP | ||
| 4 | SENSOR_VN | ||
| 5 | IO34 | 電源基板(Dengen)in | 入力 |
| 6 | IO35 | ||
| 7 | IO32 | 右モータ(駆動用)PWM | 出力 |
| 8 | IO33 | 右モータ(駆動用)DIR | 出力 |
| 9 | IO25 | 左モータ(駆動用)PWM | 出力 |
| 10 | IO26 | 左モータ(駆動用)DIR | 出力 |
| 11 | IO27 | BOSCH(地磁気センサ)SCL | |
| 12 | IO14 | 左エンコーダB相(1kΩ+2kΩ分圧) | 入力 |
| 13 | IO12 | ||
| 14 | GND | GND | |
| 15 | IO13 | 左エンコーダA相(1kΩ+2kΩ分圧) | 入力 |
| 16 | SD2 | ||
| 17 | SD3 | ||
| 18 | CMD | ||
| 19 | 5V | 左エンコーダVcc、右エンコーダVcc、RasPi 5V | |
| 20 | GND | GND | |
| 21 | IO23 | MR-8 CH-E | 入力 |
| 22 | IO22 | MR-8 CH-C | 入力 |
| 23 | TXD0 | ||
| 24 | RXD0 | ||
| 25 | IO21 | MR-8 CH-A | 入力 |
| 26 | GND | GND | |
| 27 | IO19 | ||
| 28 | IO18 | BOSCH(地磁気センサ)SDA | |
| 29 | IO5 | 右エンコーダB相(1kΩ+2kΩ分圧) | 入力 |
| 30 | IO17 | RasPi GPIO15 | 出力 |
| 31 | IO16 | RasPi GPIO14 | 入力 |
| 32 | IO4 | 右エンコーダA相(1kΩ+2kΩ分圧) | 入力 |
| 33 | IO0 | ||
| 34 | IO2 | ||
| 35 | IO15 | ||
| 36 | SD1 | ||
| 37 | SD0 | ||
| 38 | CLK |
仕様部品一覧
| 部品名 | 製品名・型番 | 数量 | 時価目安 | URL | 備考 |
|---|---|---|---|---|---|
| LiDAR | SLAMTEC RPLIDAR S1(Seeed SKU 114090021) | 1 | 117901円 | RobotShop | 既存機材 |
| 車載コンピュータ | NVIDIA Jetson Orin Nano 開発者キット | 1 | 89000円 | 秋月 | |
| DCプラグ | 2.5mm標準DCプラグ 内径2.5mm・外径5.5mm | 1 | 45円 | 秋月 | |
| 降圧DC-DCコンバータ | 可変1.25~30V 3A出力降圧DC-DCコンバーターモジュール MBC2596-01 | 2 | 1900円 | 秋月 | 1台:ラボの品、1台:購入 |
| パワーウィンドモータ | マブチモーター LC-578VB-4720(ブラシ付きギヤドモータ) | 1 | 借用 | ||
| スイッチ | 1 | — | ラボの品 | ||
| ヒューズ | MF61NR | 3 | 60 | 秋月 | |
| IMU | BMX055 | 1 | — | ラボの品 | |
| モータドライバ | MD10C-R3 | 3 | — | 1枚:ラボの品、2枚:既存部品 | |
| マイコンボード | ESP32 DevKitC | 1 | — | ラボの品 | |
| マイコンボード | Arduino Uno R3 | 1 | — | ラボの品 | |
| プロポ受信機 | MR-8 | 1 | — | 既存部品 | |
| プロポ送信機 | MC-8 | 1 | — | 既存部品 | |
| シールド基板 | ESP32シールド基板 | 1 | — | ラボの品 | |
| 駆動部品用ケーブル | — | 既存部品 | |||
| 電源コネクタ | XT60 | 不明 | — | 既存部品 | |
| コネクタ | XHコネクタ | 不明 | — | 既存部品 | |
| 制御信号ケーブル | 不明 | — | 既存部品 | ||
| エンコーダ | AMT103-V | 2 | — | 既存部品 | |
| 車載コンピュータ | Raspberry Pi 4 Model B | 1 | — | 既存部品 | |
| 電源基板 | 1 | — | MIRS2403設計資料 | ラボの品 | |
| DCモーター | マブチモーター RZ-735VA-8519 | 1 | — | ||
| トリマポテンショメータ | 1 | — | |||
| 抵抗 | 1.1 kΩ | 1 | — | ||
| 抵抗 | 2 kΩ | 4 | — | ||
| 抵抗 | 1 kΩ | 4 | — | ||
| LED | 1 | — | |||
| 緊急停止スイッチ | 2 | — | 1個:既存部品、1個:ラボの品 | ||
| バッテリー | 24 V LiFePO4 | 1 | — | 既存部品 | |
| クローラユニット | CUGO V3 | 2 | — | 既存部品 | |
| 首振りサーボ | TowerPro MG996R | 1 | 1,780円 | 秋月 | 秋月で購入 |
回路の過電流に関するリスク検証
図2.1を見ると、全体の回路設計では電源側から見てMD10Cというモータードライバーが3個並列接続されていることが分かる。MD10C等の各素子のデータシートを参照し、回路中の電流、電圧を記したものを以下に示す。
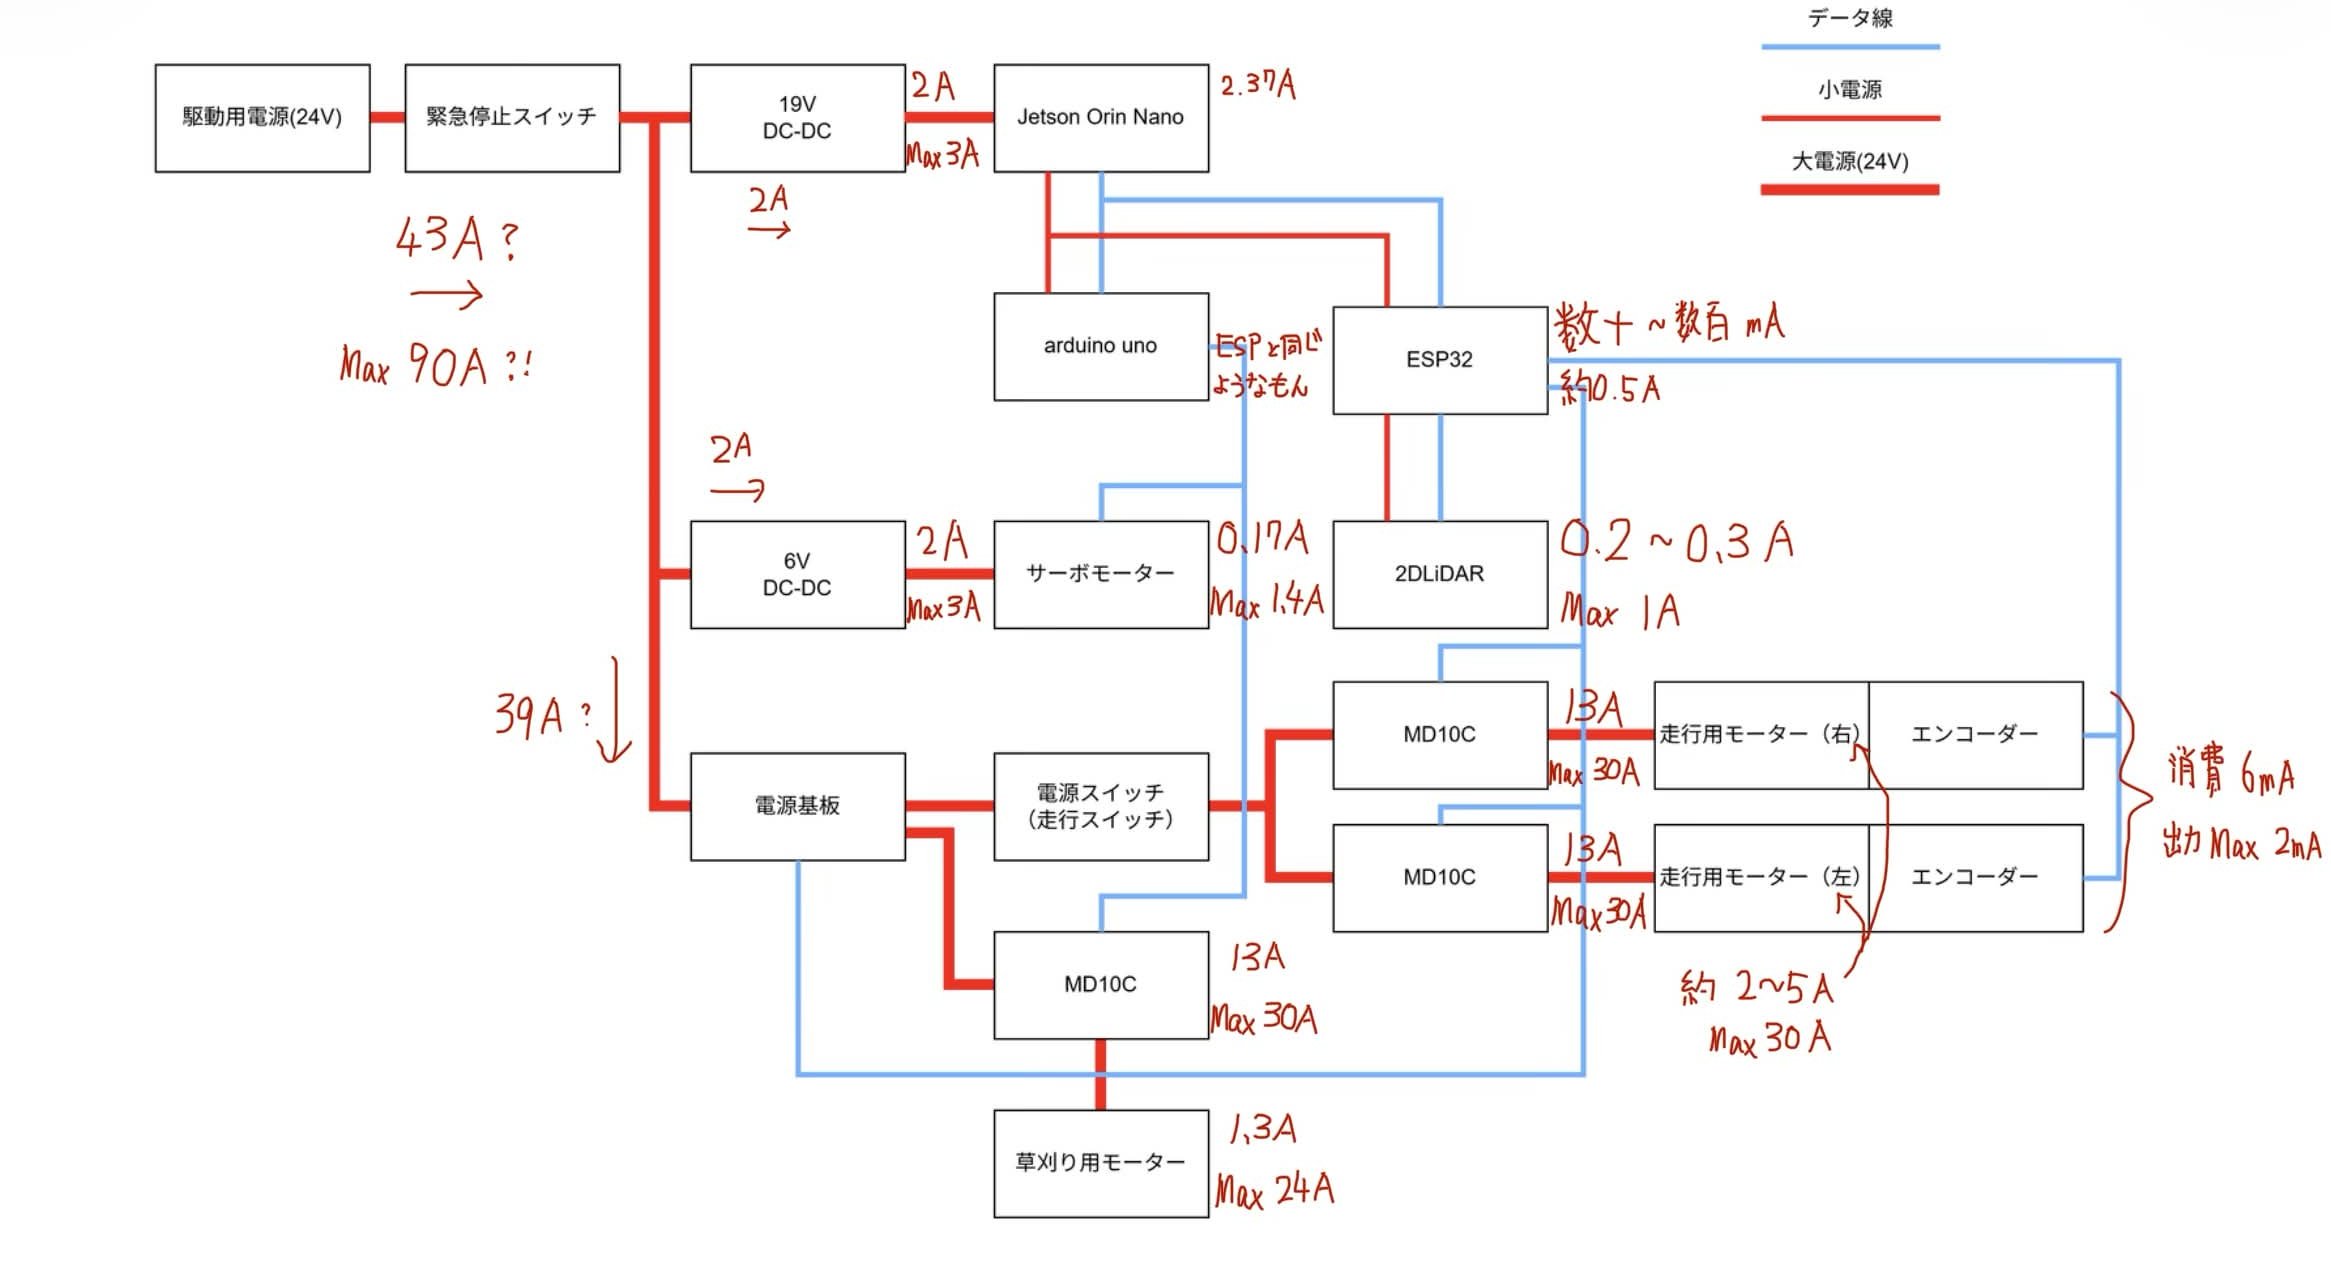
図7.1を見ると、1個のMD10Cにつき13Aから30Aほどの電流が流れるため、電源付近のケーブルには最大でも約90Aの電流が流れる可能性がある。一方で、MIRS標準機で電源スイッチとして使用しているS-331Tは、定格誘導負荷電流が10Aとなっており、定格を超えた電流が流れることになってしまっている。そこで、各モータードライバーの手前にヒューズを取り付けることで過電流を検知しヒューズが溶断することで、素子の発火などの不具合を防ぐ。
参考リンク:3分でわかる ヒューズの必須知識|電流値、選定のポイントなど要点解説 | アイアール技術者教育研究所
S-331T トグルスイッチ(基本形) Sシリーズ NKKスイッチズ(旧:日本開閉器) 基本レバー ねじ 機能動作ON-OFF S-331T 【通販モノタロウ】
モーターの安全回路の検討
草刈り機構の駆動に用いるモーターについて、石や指などの不意な挟み込みを検知して自動的に駆動回路とバッテリーを遮断する回路を作る。DCモーターのトルクが増大すると、それに比例して電流量が増加する性質を利用して、以下の電流測定回路を用いて急な電流の増加を検知する。
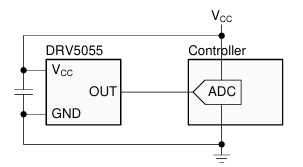
図のDRV5055はホール効果を用いた動作電圧4.5~5.5V、25mV/mT、±85mTの磁気センサである。これをモーターの銅線から約1mmの距離で固定し、銅線を流れる電流によって発生する磁界を測定する。このときの磁界と電流の関係は、アンペールの周回積分の法則より、距離をr(m)、電流量をI(A)とすると、
B = (I/r)×10^(-7) = I×10^(-4) (T)
さらに、磁気センサの出力電圧の範囲は、無磁界時2.5Vから、30Aのとき2.575mVまで変化する。使用する磁気センサは以下のとおりである。
注意点として、モーターに電流を流す銅線と戻り側の銅線が近くにあると、それぞれの磁界が打ち消し合ってしまう。