MVP設計
本ドキュメントは、草刈松生プロジェクトのMVP(Minimum Viable Product)構想に基づき、実装を進めるための詳細な設計内容を記述した設計書である。
MVP使用概要
- ペルソナ:
- 40代男性、公園管理、維持の運営担当
- ユースケース:
- 公園内にて周囲に人がいる状況での安全な自動走行による草刈り
- KPI:
- 1秒当たり5本の草を引き抜く
- 指定した作業範囲内を漏れなく走行できる
- 初めて見る人がその動物だと認識できる
- 0.5m先の人を検知して停止できる
モジュール分担
- メカ設計:
- 草刈り機構の設計・製作(担当:酒井、新村、杉山、山本)
- エレキ設計:
- ESP32のシールド基板の設計・製作(担当:杉浦)
- 草刈り機構駆動回路設計・製作(担当:中村)
- ソフト設計:
- ROS2のノード設計・製作(担当:鈴木康、鈴木大)
- マイコン用プログラム設計・製作(担当:鈴木康、鈴木大)
- スマートフォンアプリ設計・製作(担当:鈴木康、鈴木大)
システム構成図
全体のシステム構成、配線について以下に示す。
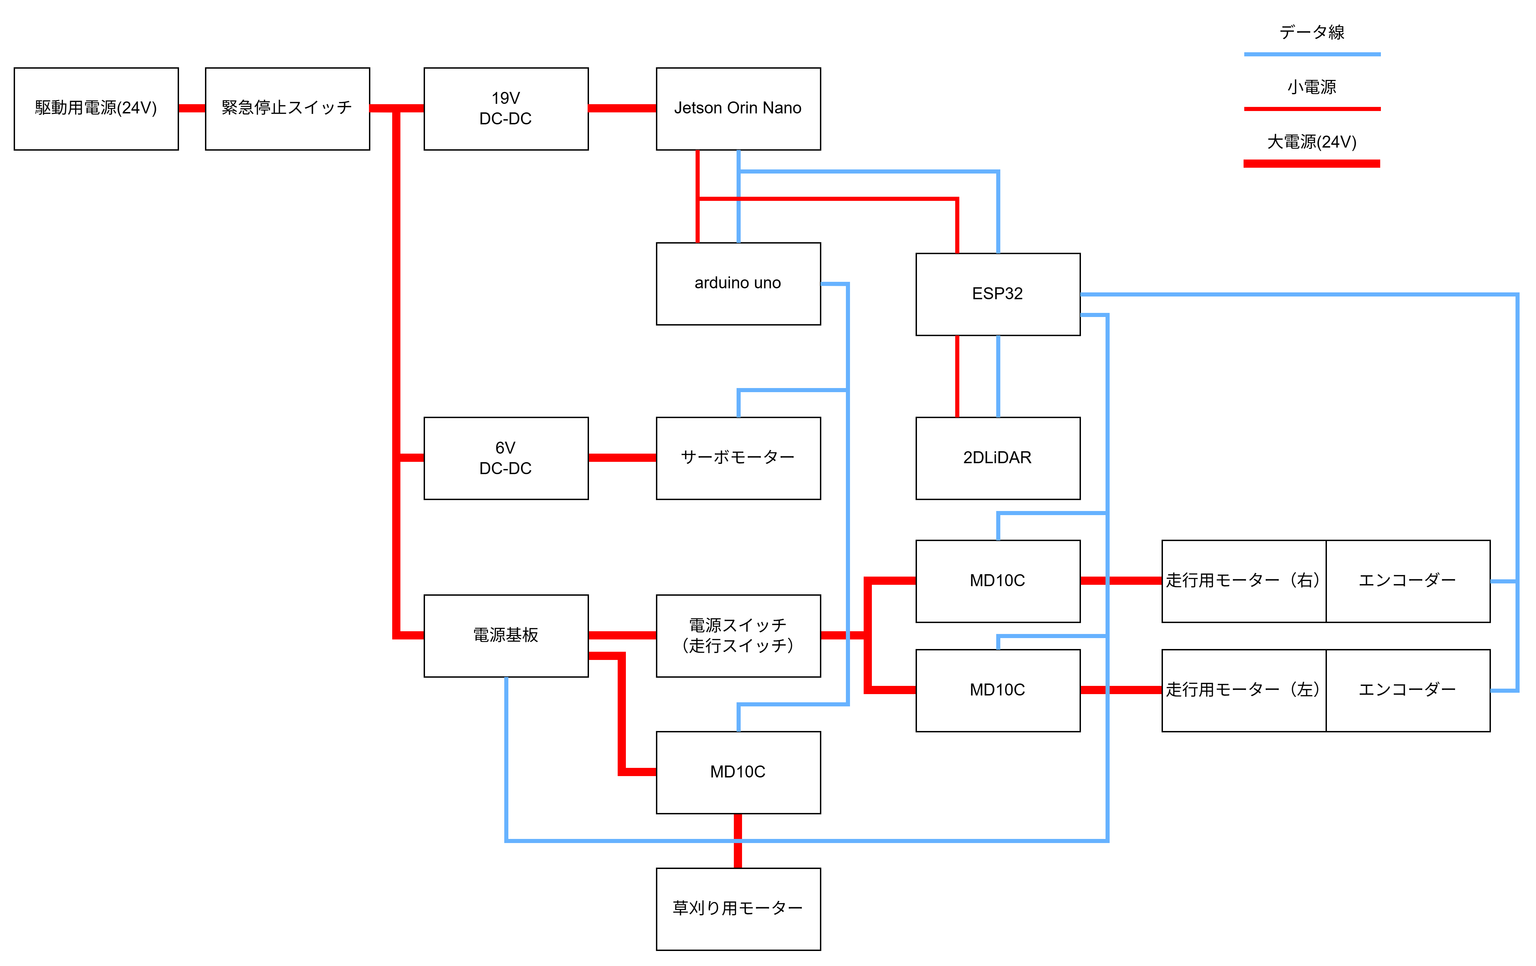
駆動用、制御用ともにLiFePO4バッテリーから電源を供給する。首振り2D LiDARに用いるサーボのために6Vに降圧、Jetson Orin Nanoのために19VにそれぞれDCDCコンバータを用いて降圧する。
草刈り用のクローラと、駆動用のクローラと制御周りの3つに分けてヒューズを設置する。
全体の回路構成を示した図で、緊急停止スイッチから分岐した先にある電源基板について、具体的な中身は以下のとおりである。
機能詳細設計
草刈機能
草刈機構全体のCADデータを以下に示す。
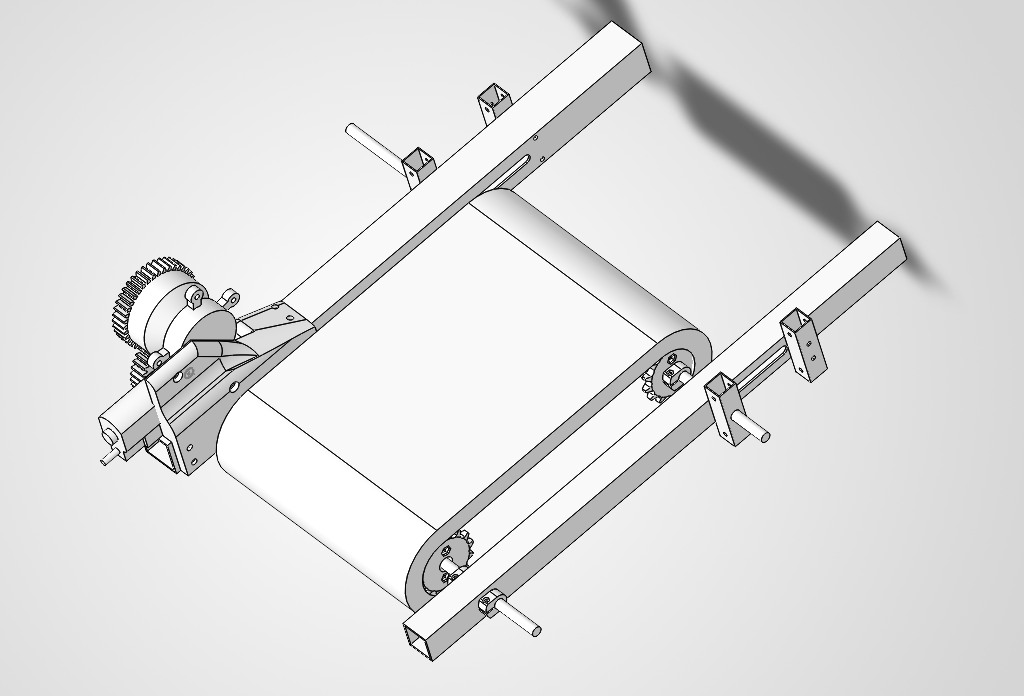
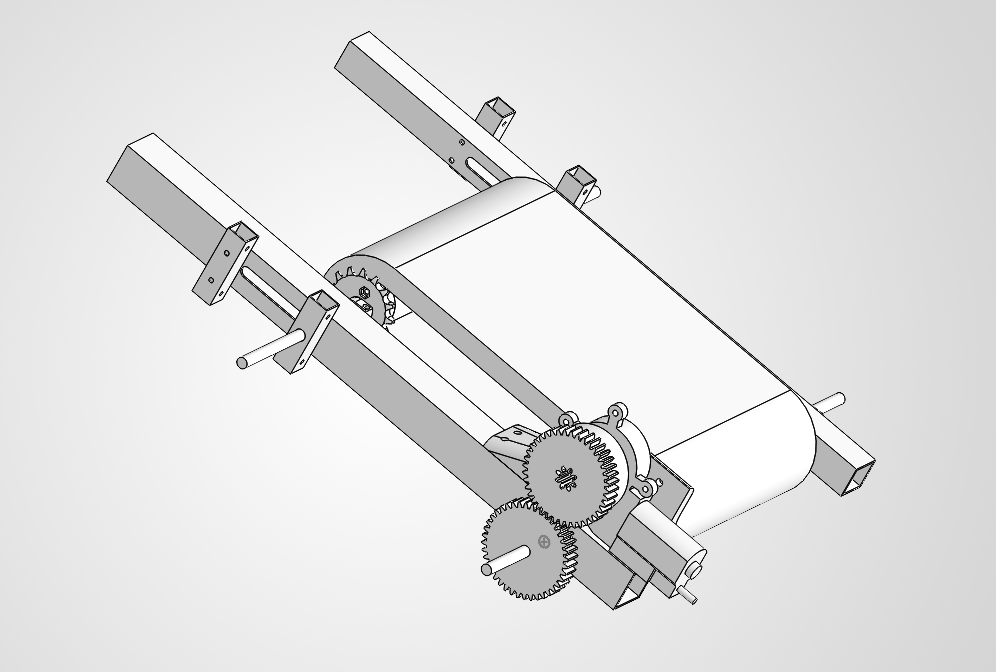
クローラー部分は直径10mmのシャフト(55mm)に、スプロケットを取り付け、その周りにアタッチメント付きチェーンを巻き付けるような構造になっている。 アタッチメントに板を取り付けることで、クローラーを実現している。
クローラーチェーンはMiSUMiの片側アタッチメントタイプのアタッチメント付ローラチェーン(チェーン番号40,呼びA(全リンク),73リンク)を用いた。
シャフトは駆動側、従動側で構成が異なるため、それぞれ解説する。
・駆動側シャフト
駆動側シャフトの構造を以下に示す。
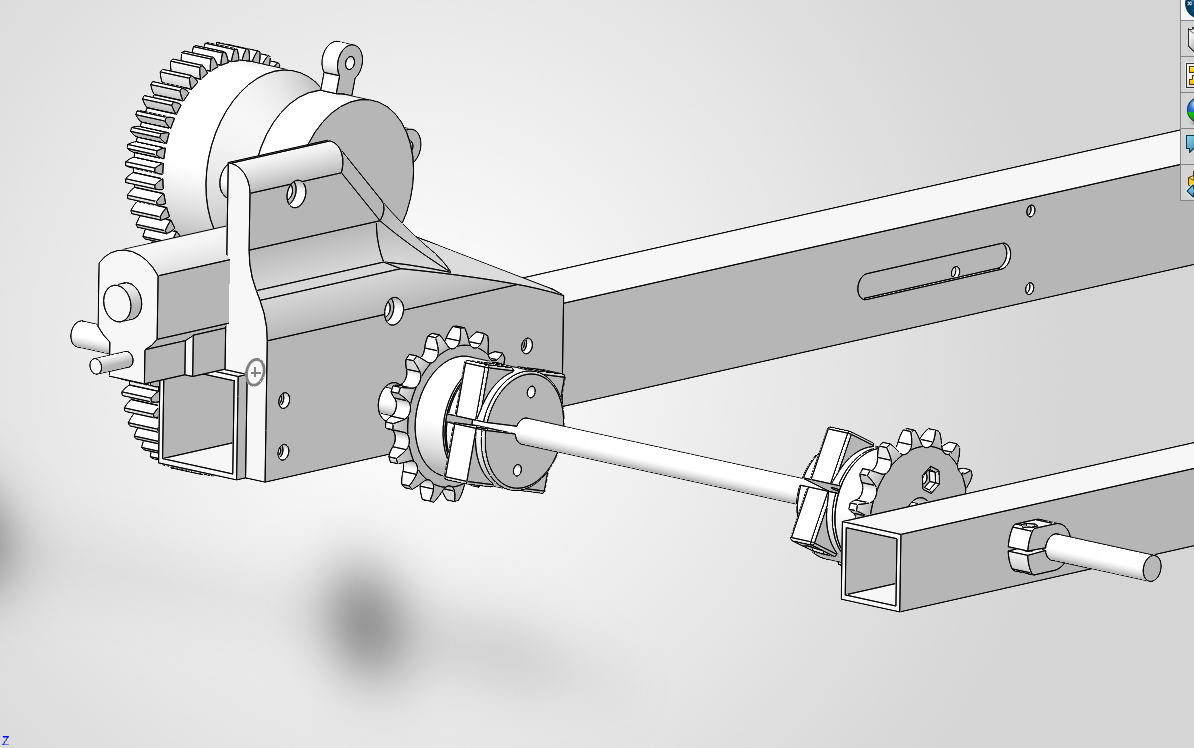
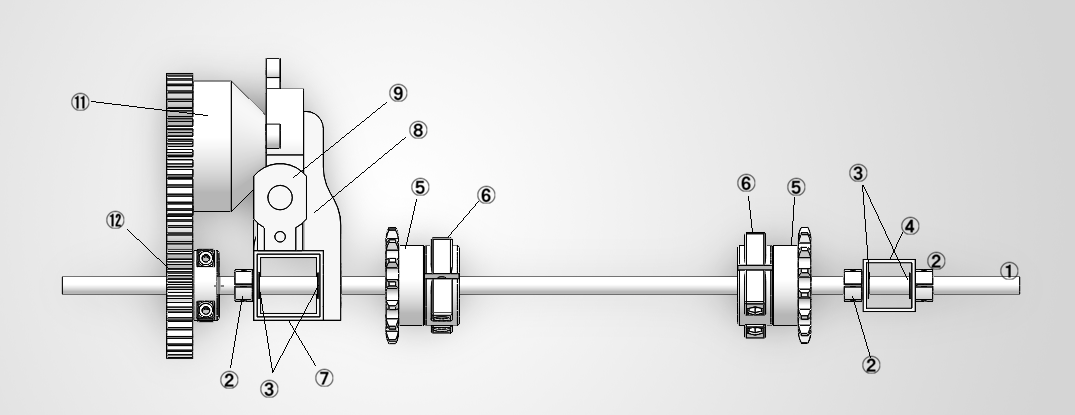
部品の詳細を以下に示す。
①シャフト
図を以下に示す。直径は10mm、長さは55mm、材質は鉄である。
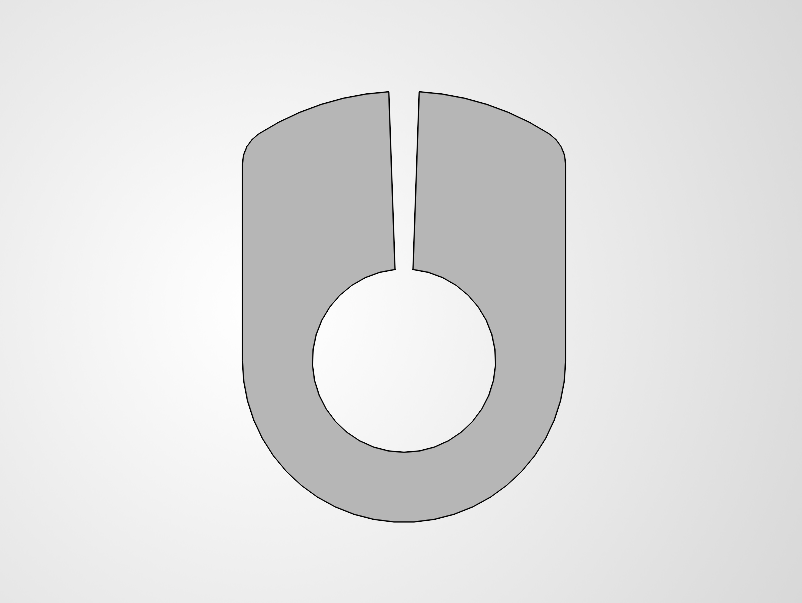
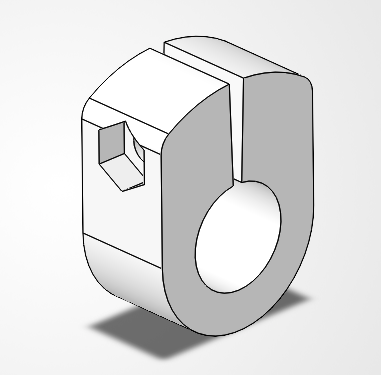
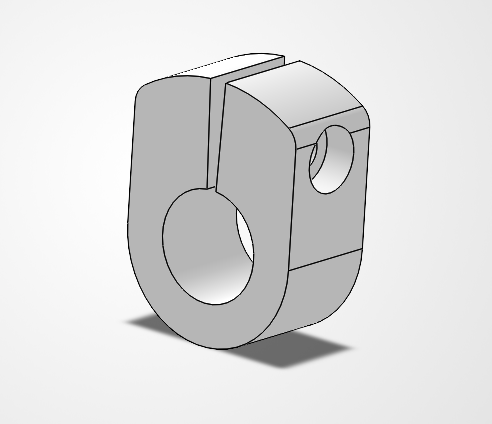
②セットカラーa
図を以下に示す。フレームをシャフトに固定し、ベアリングがシャフトの淵から外れないようにするための部品である。
③ベアリング
MiSUMiのベアリング(型番:SFL6700ZZ)を用いた。内径は10mm、外径は15mm、幅は4mmである。
④フレーム(小)
図面を以下に示す。材質はアルミニウム。
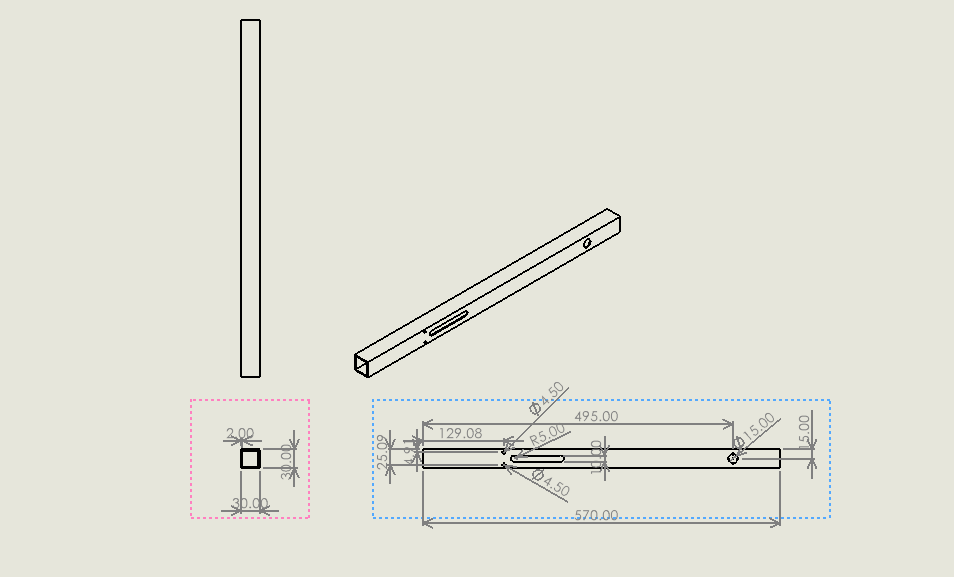
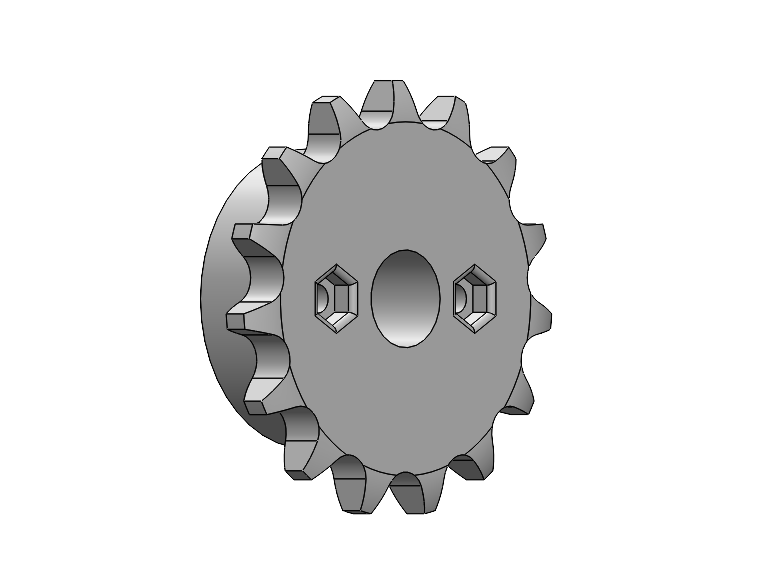
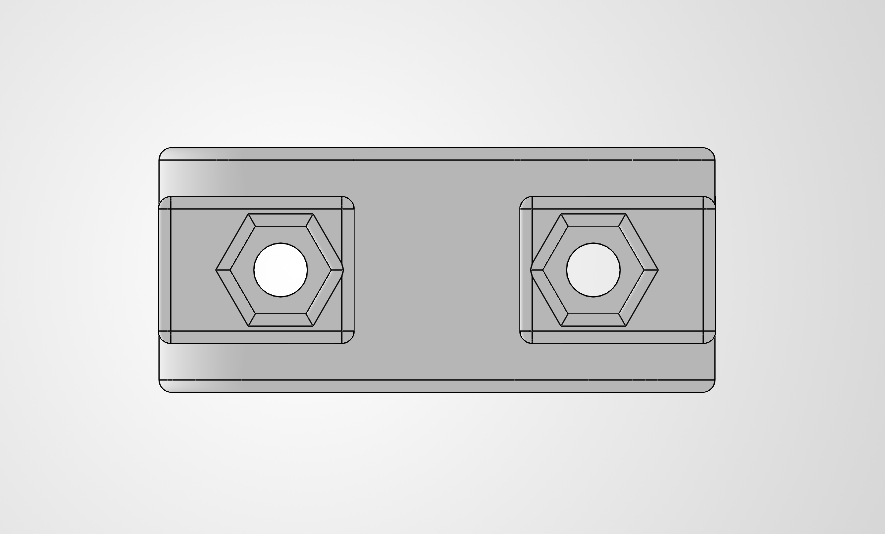
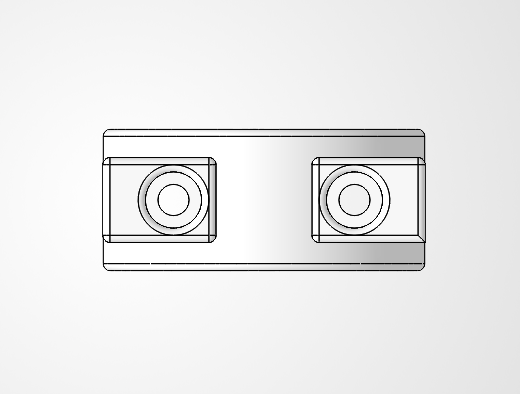
⑤スプロケット
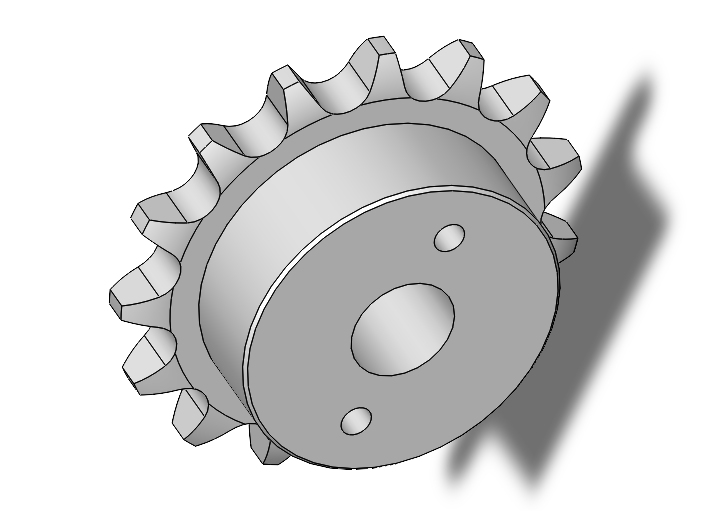
図を以下に示す。MiSUMiのスプロケットのデータを参考に、セットカラーと固定するためのねじ穴(M4)を追加した。形状はB呼びは40、歯数は15、軸穴径は15mmである。
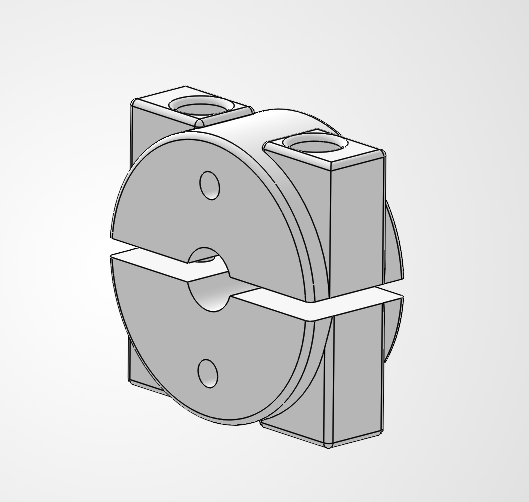
⑥セットカラーb
図を以下に示す。スプロケットをシャフトに固定し、モータの回転を伝える役割をもつ。
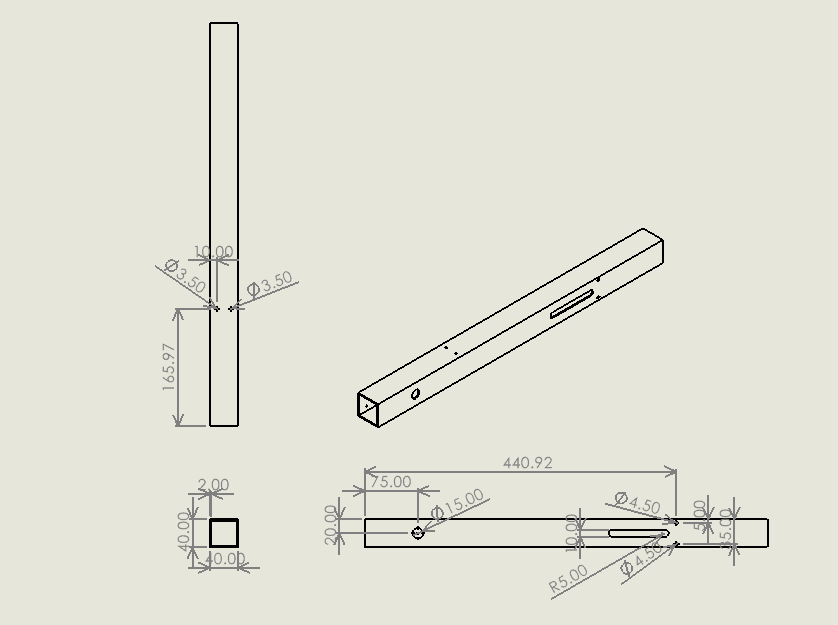
⑦フレーム(大)
図面を以下に示す。材質はアルミニウム。
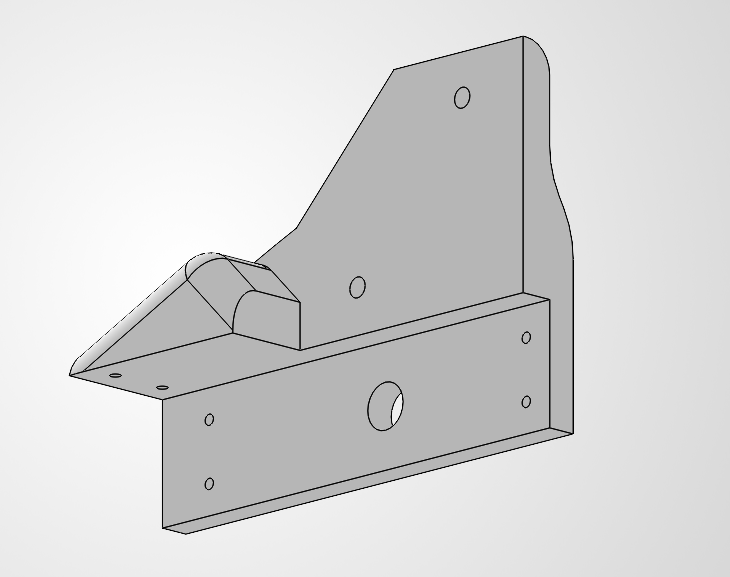
⑧モータマウント 図を以下に示す。パワーウィンドモータをフレームに固定するための部品である。
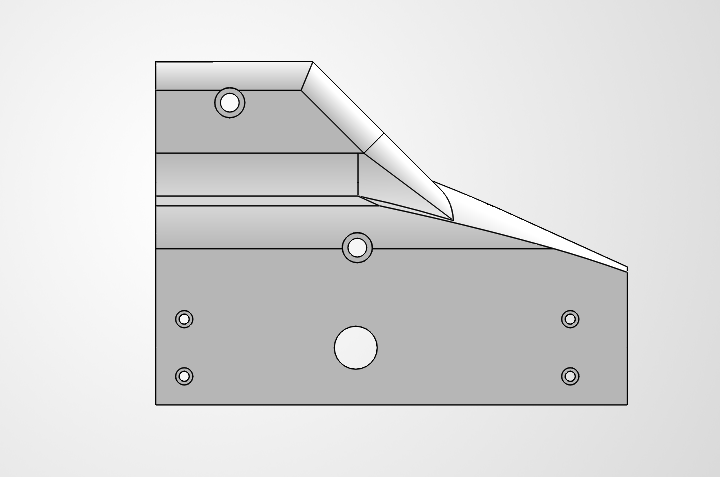
⑨パワーウィンドモータ
12VのDCモータである。
⑪ギア(モータ側)
図を以下に示す。パワーウィンドモータの動力を伝えるための部品である。
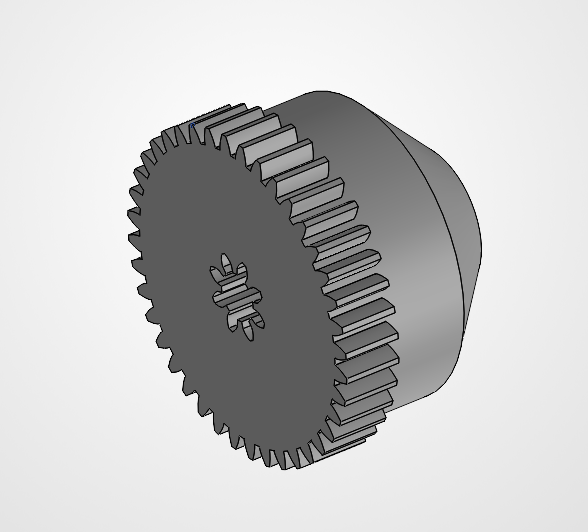
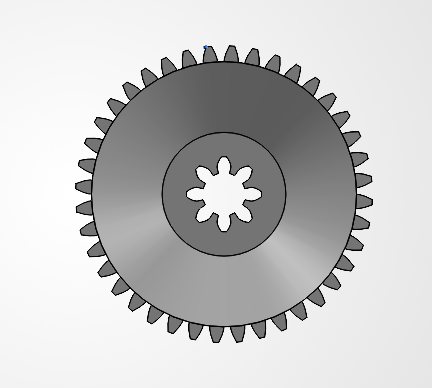
⑫ギア(シャフト側)
図を以下に示す。モータ側のギアと噛み合うことで、シャフトに動力を伝えるための部品である。
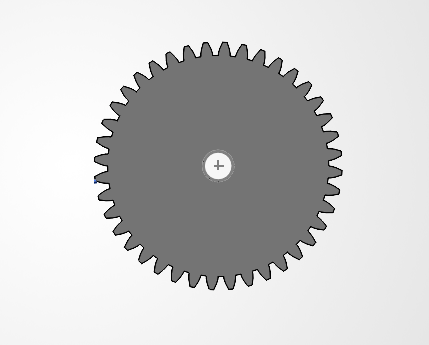
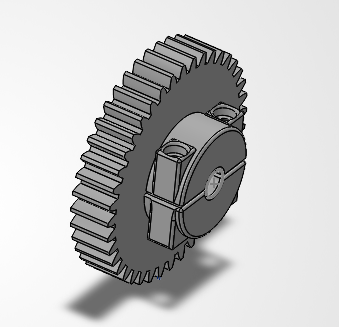
・従動側シャフト
従動側シャフトの構造を以下に示す。
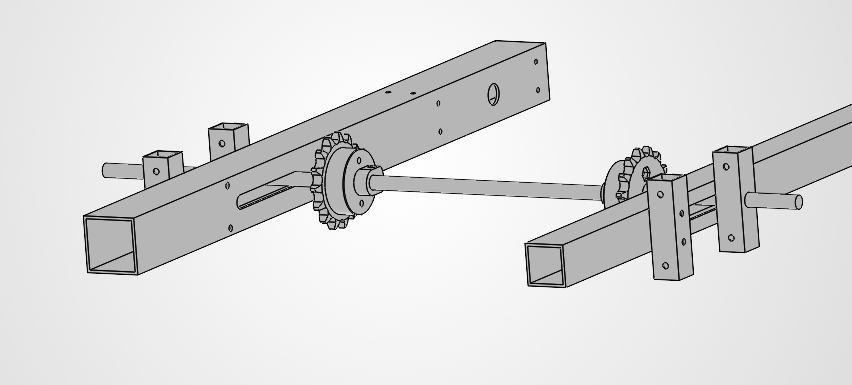
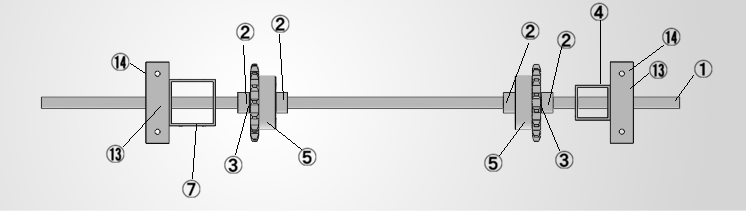
部品の詳細を以下に示す。
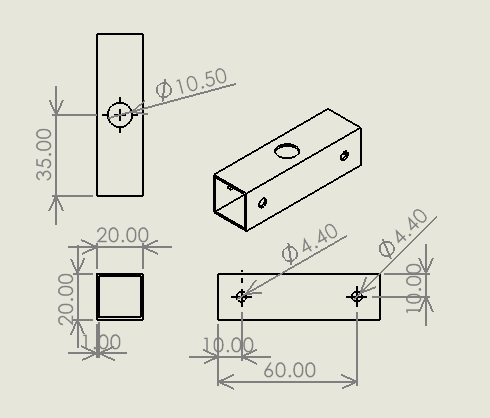
⑬テンション調整用フレーム(フレーム側)
図面を以下に示す。材質はアルミニウム。
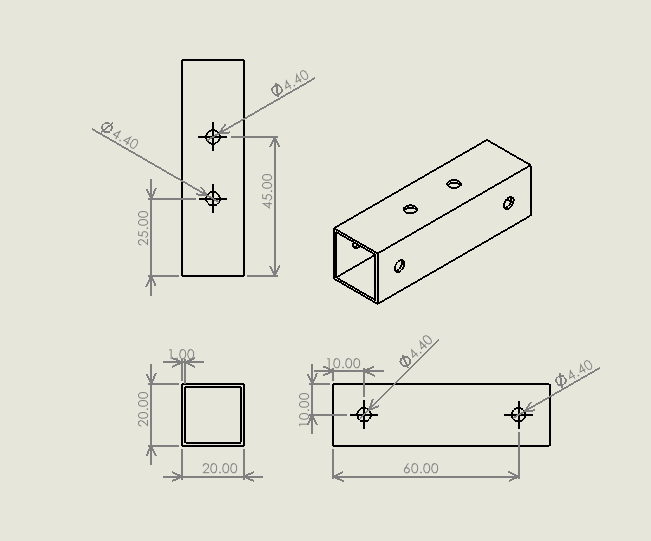
⑭テンション調整用フレーム(シャフト側)
図面を以下に示す。材質はアルミニウム。
自律走行機能
自律走行機能のみを実現するための機能を6つに分ける。以下に示す。
- 環境認識
- 自己位置推定
- 地図作成
- 経路計画
- 局所経路計画
- 行動計画
前提となる機能を以下に示す。
- 走行制御
- 安全機能
草刈り機として自律走行させるために必要な情報を以下に示す。
- 使用する地図の指定
- 草刈り範囲の指定
- 開始時刻の指定
ROS2フレームワークを利用し、Navigation2やFields2Cover,slam_toolboxといったオープンソースで公開されているROS2パッケージを組み込む。自律走行に必要な処理は既存パッケージ使用することでノード間の処理のみの開発で自律走行機能の実現を行う。独自実装を抑え、短期間で目的とする機能の実現を達成する。
先に示した6つの機能ごとに実装を行う機能を示す。
走行制御
走行制御はESP32で行う、上位の司令はMIRSからROS2を使って送信されるが、具体的な処理についてはESP32内で完結させる。ESP32とMIRSに搭載するPC間の通信にはmicro_ROS_clientを用いる。
ESP32は、エンコーダ、IMUなどのセンサから得た情報を人間が認識できる情報に変換し、PID制御やオドメトリ計算、速度処理、プロポの受信結果の処理、モータドライバの出力制御など、ESP32内で完結できる内容についての処理を行う。また、計測結果や、処理結果についてMIRSに搭載するPCに送信する処理も行う。
安全機能
ESP32内ではプロポによる操作がROS2の操作を上書きできるように設計を行う。これにより、ROS2の制御が失われた場合でもMIRS搭載のPCからの制御を無視してMIRSを操作できる。プロポの信号が途絶した場合には速度を0にする。
草刈り用のクローラについては電圧の情報を収集し、異常があれば停止信号を発するようにする。
LiDARの出力値を計測し、閾値を超えた場合に緊急停止を行う。
超音波センサを搭載し、閾値を超えた場合に緊急停止を行う。LiDARの計測範囲外の箇所について行う。
緊急停止スイッチが押された場合に全出力を停止させる。
環境認識
環境認識は首振り2DLiDARとIMUにて行う。
2DLiDARをサーボの制御を行い、サーボの入力角度と2DLiDARの出力、そして2DLiDARの取り付け位置による計測面の移動の変換処理から3D点群データを作成し、環境の認識に使用する。
エンコーダの出力をオドメトリに変換し、環境認識に利用する。
自己位置推定
IMUの出力から回転角度に変換し、オドメトリと拡張カルマンフィルタを使い統合することで機体の位置、姿勢、速度を推定する。
IMUの出力結果と環境認識の結果をrtabmapや、glimという自己位置推定のros2パッケージに入力し、自己位置推定を行う。
自己位置推定の可視化についてはrvizややfoxgloveなど可視化ツールを使用して行う。
スキャンマッチングの精度についてはrtabmapvizを用いる。
地図作成
自己位置推定と並行して地図作成を行う。rtabmapやglimを用いて3D点群データの作成を行う。
経路計画
純粋なA地点からB地点までの移動をmap上で行う場合は作成した地図を元にMIRSの通行不可部分をロボットの筐体サイズと旋回条件から定めたコストマップを作成する。これはnavigation2の一連のパッケージによって行うことができる。決められた範囲をまんべんなく走行するためにFields2Coverとopennav_coverageを用いて、経路設計を行い、その結果をnavigation2に入力させ、走行経路を決定する。
地図作製は3D点群にて行うが、経路計画には上下方向の障害物を反映した2Dマップを使用する。
局所経路計画
急激な環境の変化による対策については安全機能の項目で示したが、地図作成時にはなかった新しい障害物が置かれた場合、自律走行時のローカルマップにそれが反映される。
ローカルマップを元に速度司令の生成を行う。障害物の回避が難しい場合は経路の再計画、停止、中断を判断する。
行動計画
草刈り機としての自律走行には段階が3つあり、草刈り範囲への移動と、草刈り範囲で草刈り機構を稼働させ、まんべんなく走行をすることと、最初にいた地点に帰還することである。これらの流れの統括をビヘイビアツリーで設計する。
情報
特に、今回のMIRSで自律走行を行うには地図を作成することと、範囲を指定することと、時刻を指定することが必要になる。
インターフェースとしてスマートフォン用のアプリケーションを開発する必要がある。内容を以下に示す。
- MIRS搭載PC用でBLEサーバーを立ち上げる処理
- BLEで地図、範囲、時刻情報を含めたjsonを送信するスマホアプリ
- BLEの受信内容をNavigation2、Coverage関連パッケージ、ビヘイビアツリーが使用できるように変換する処理
- 地図、範囲、時刻情報についてスマホとMIRSで同期しながら保存するデータベース
フローチャート
ロボットの動作設計を以下に示す。

外装
高専祭期間にアンケートを実施、検証を行い、結果を元に外装の具体的な方向性を決定する。
使用部品一覧
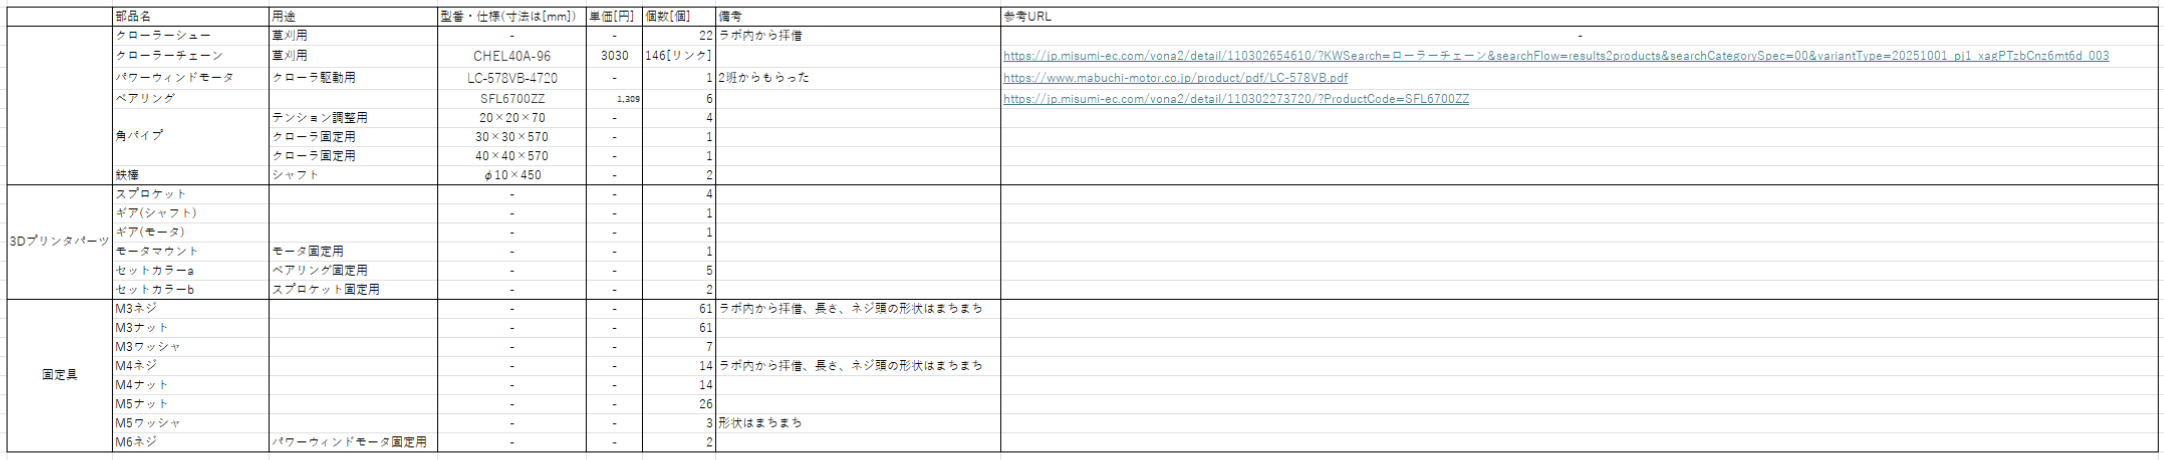
草刈機構の使用部品を以下に示す。
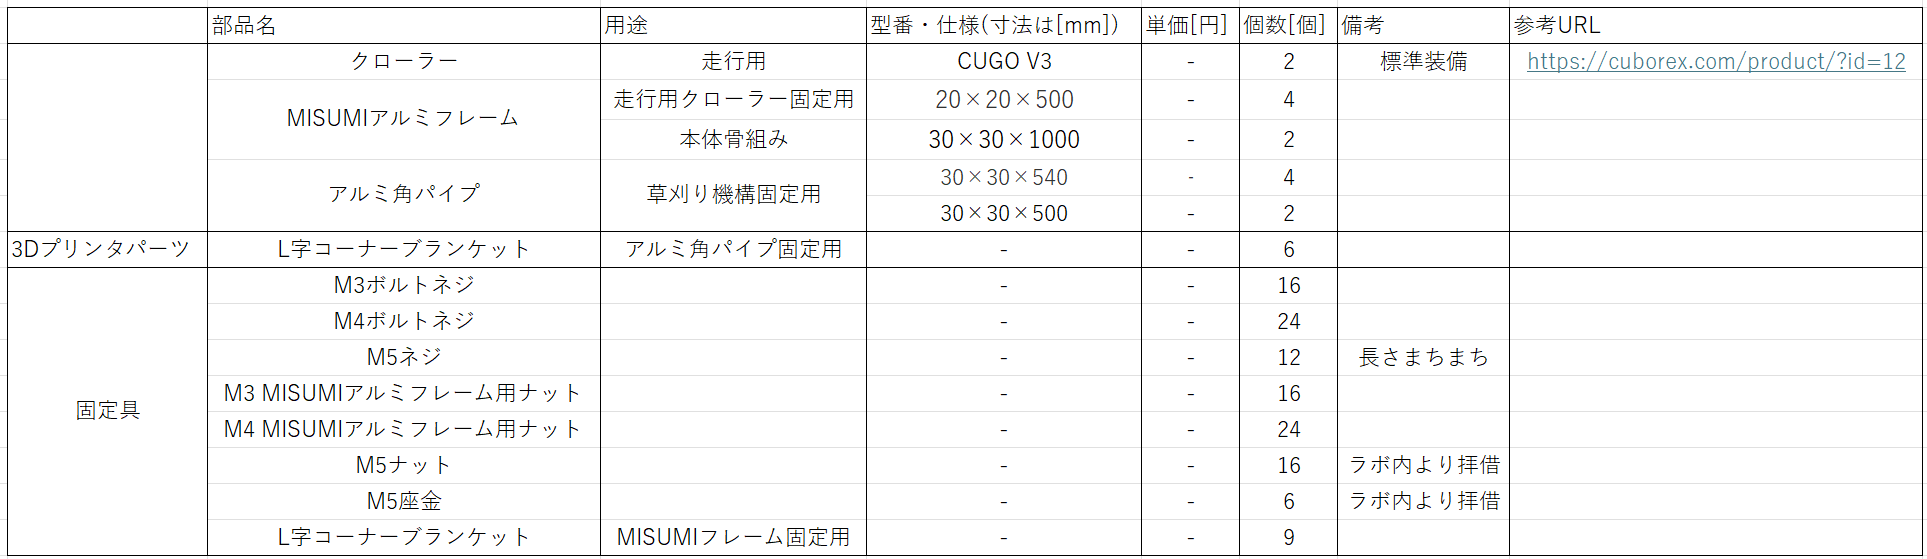
足回りの使用物品を以下に示す。
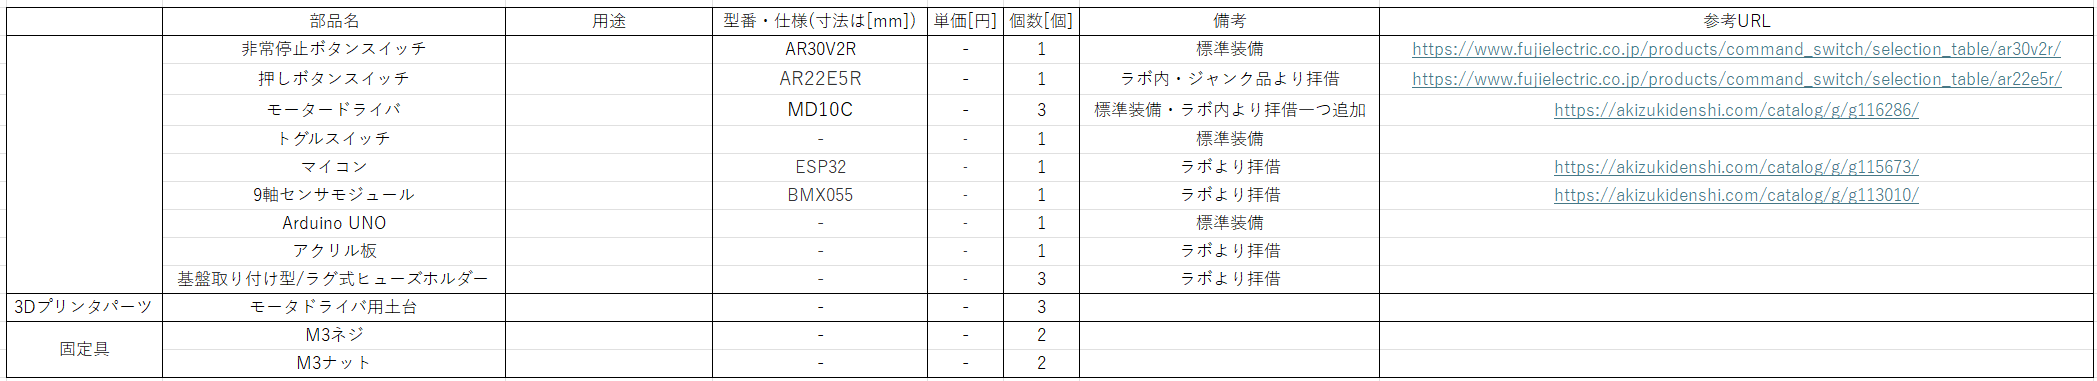
回路まわりの使用物品を以下に示す。
通信仕様
通信にはBLE(BluetoothLowEnergy)を用いる。理由として、受信用の端末に送信用の端末を近づけると自動で接続をすることができるためである。また、接続のためにWi-Fiを使用せず、受信用端末、送信用端末ともにインターネット接続を切断する必要がなく、実証が容易であるためである。
送信にはjsonファイルを用い、
送信項目は以下の通りである。BLEの性質と我々の製作する人手のいらない自律走行するロボットを
| 項目 | 用途 |
|---|---|
| Service UUID | ロボットサービス識別 |
| Mission Characteristic | 予約JSONの書込み |
| Response Characteristic | 登録受理または拒否の読み出し |
UIと操作フロー
MIRS本体の操作フローはスイッチをいれることのみである。詳細な走行計画はスマートフォンにて事前にMIRSに送信しておくことによって行う。
よって、本項目では、BLE(BluetoothLowEnergy)でMIRSに草刈り範囲と時刻を決定し、送信するアプリの構想を示す。
操作動画
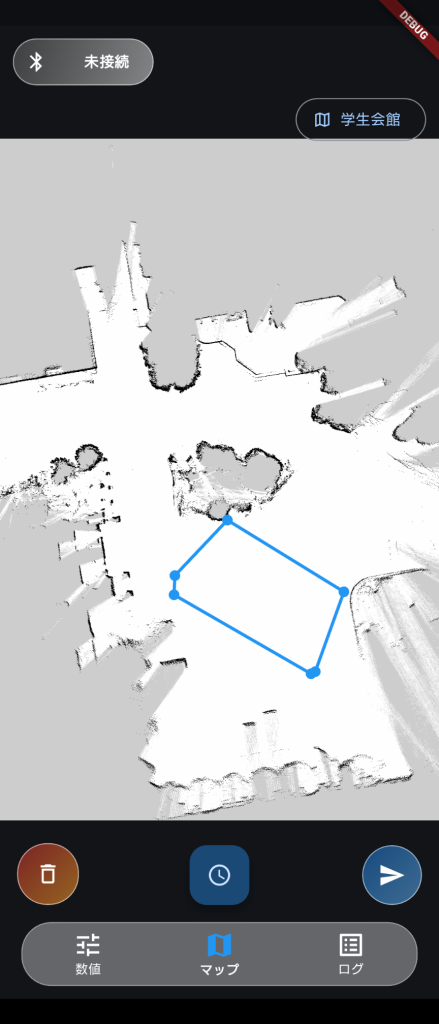
草刈りの範囲の指定は、まず大まかに草刈りの範囲をなぞることで範囲を指定する。
清掃範囲の指定
草刈りの範囲を指でなぞることによって決定すると、なぞった線に近似した多角形が出現し、点を動かすことによって調整を行うことができる。
定時清掃の設定
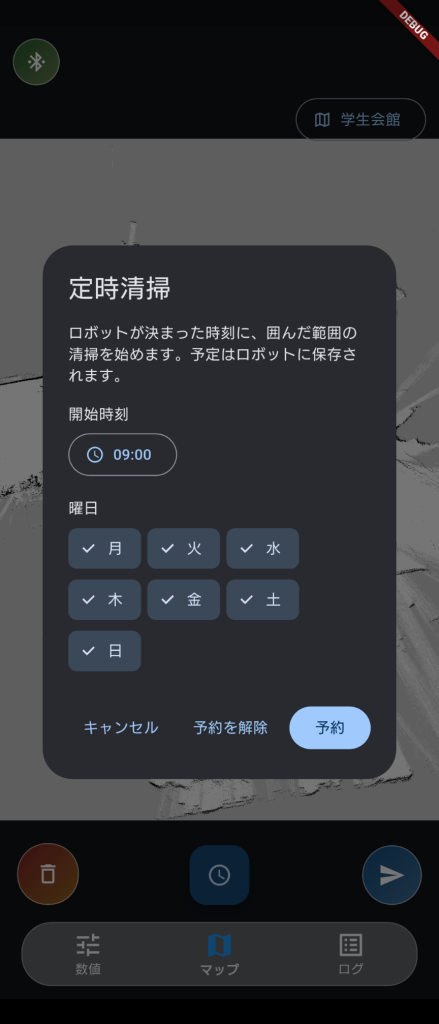
清掃を始める時刻と曜日を選ぶ画面。画像では開始時刻に09:00、曜日に月曜日から日曜日までが選択されている。
送信完了の確認
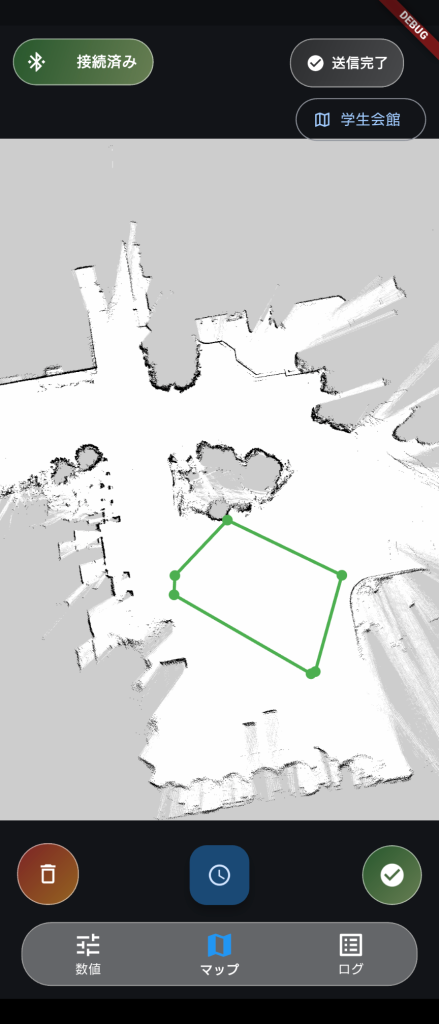
範囲と時刻の選択が終了したのち、MIRSと接続されている場合に右下の送信ボタンからデータをMIRSに送信することができる。 送信後には範囲の線と点の色が変わる。
地図管理
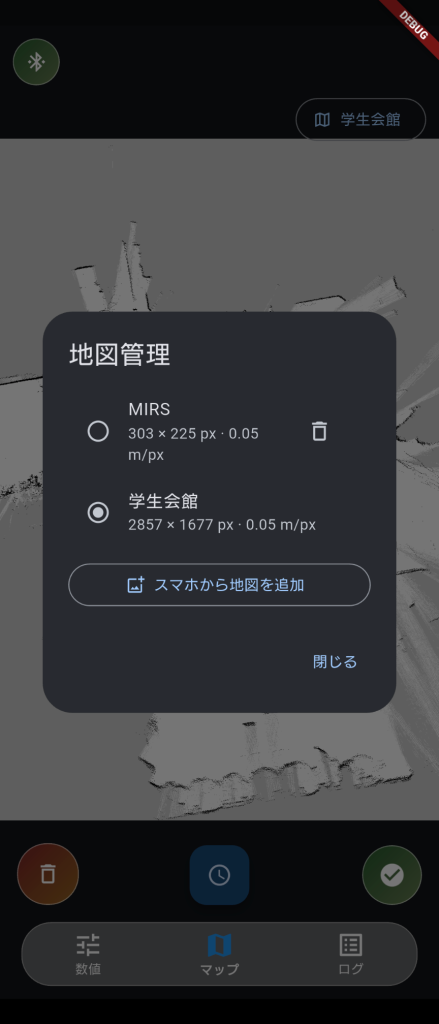
保存された地図を選ぶ画面。MIRS(ラボの地図)、学生会館(尚友会館前)の地図を選ぶことができる。画面中には無いが、地図を自動で追加する機能を有する。
予約データ管理
一度送信した範囲と時刻のデータを選択、削除する機能
削除を行うにはBLEでMIRSと接続できる環境下にいなければならない。
テスト計画とKPI評価
- 走行テスト:
- 指定範囲を漏れなく走行できているか
- 1秒当たり5本の草を引き抜けるか
- 0.5m先の人を検知して停止できるか
- 視認テスト:
- 初めて見る人がその動物だと認識できるか
スケジュール/マイルストーン
- Week1-2:
- 外装作成・機能統合
- Week3:
- 学内検証
- Week4-5:
- 学外検証
- Week6:
- 最終調整・発表会準備
想定される課題と対策
| 想定される課題 | 対策 |
|---|---|
| 草の処理効率が低い | クローラの素材の変更、角度の変更 |
| 草と地面と段差の区別 | フィルタの導入により区別する |
| 過電流による素子の発火のリスク | 各素子に流れる電流量、電圧を把握し、必要であればヒューズの使用を検討する。 |