| 名称 | MIRS2602 昇降機PoC報告 |
|---|---|
| 番号 | MIRS2602-REPT-0005 |
| 版数 | 最終更新日 | 作成 | 承認 | 改訂記事 |
|---|---|---|---|---|
| A01 | 2026.09.23 | 新海 尊大 | 初版 |
3m自動昇降する昇降機が実現可能性を検証する。
カメラ昇降機構の設計、プログラム、購入品決定
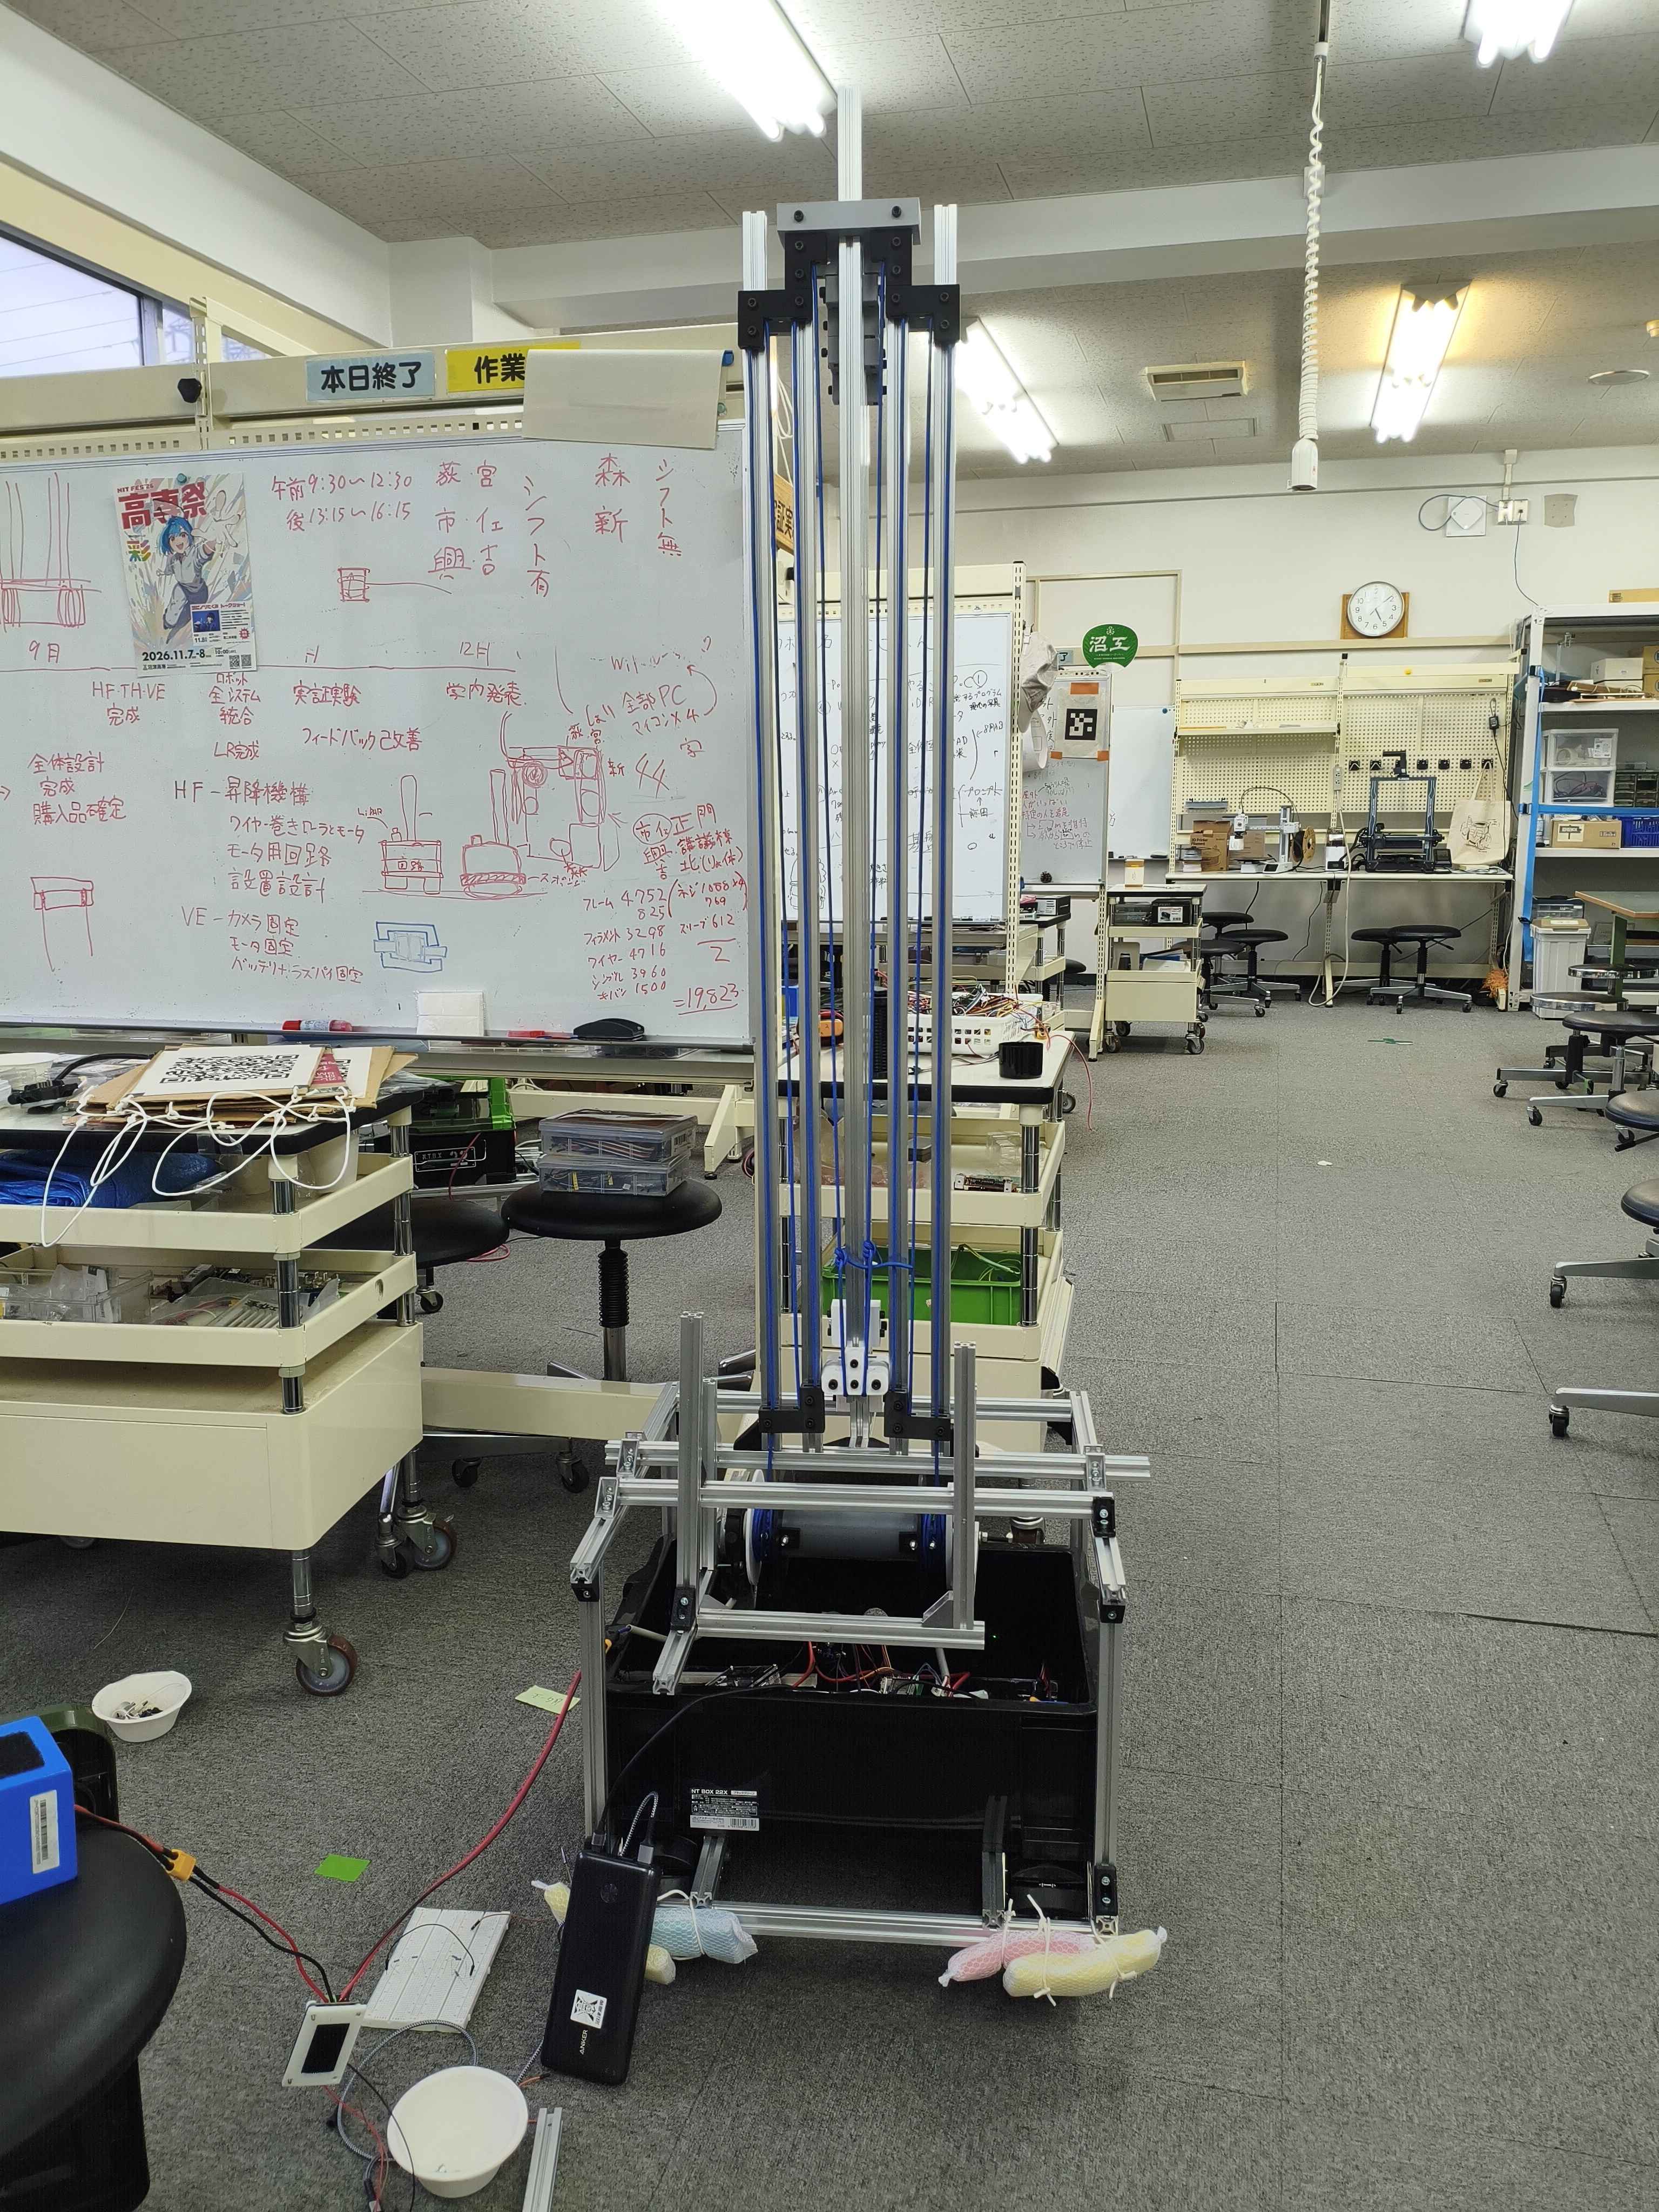
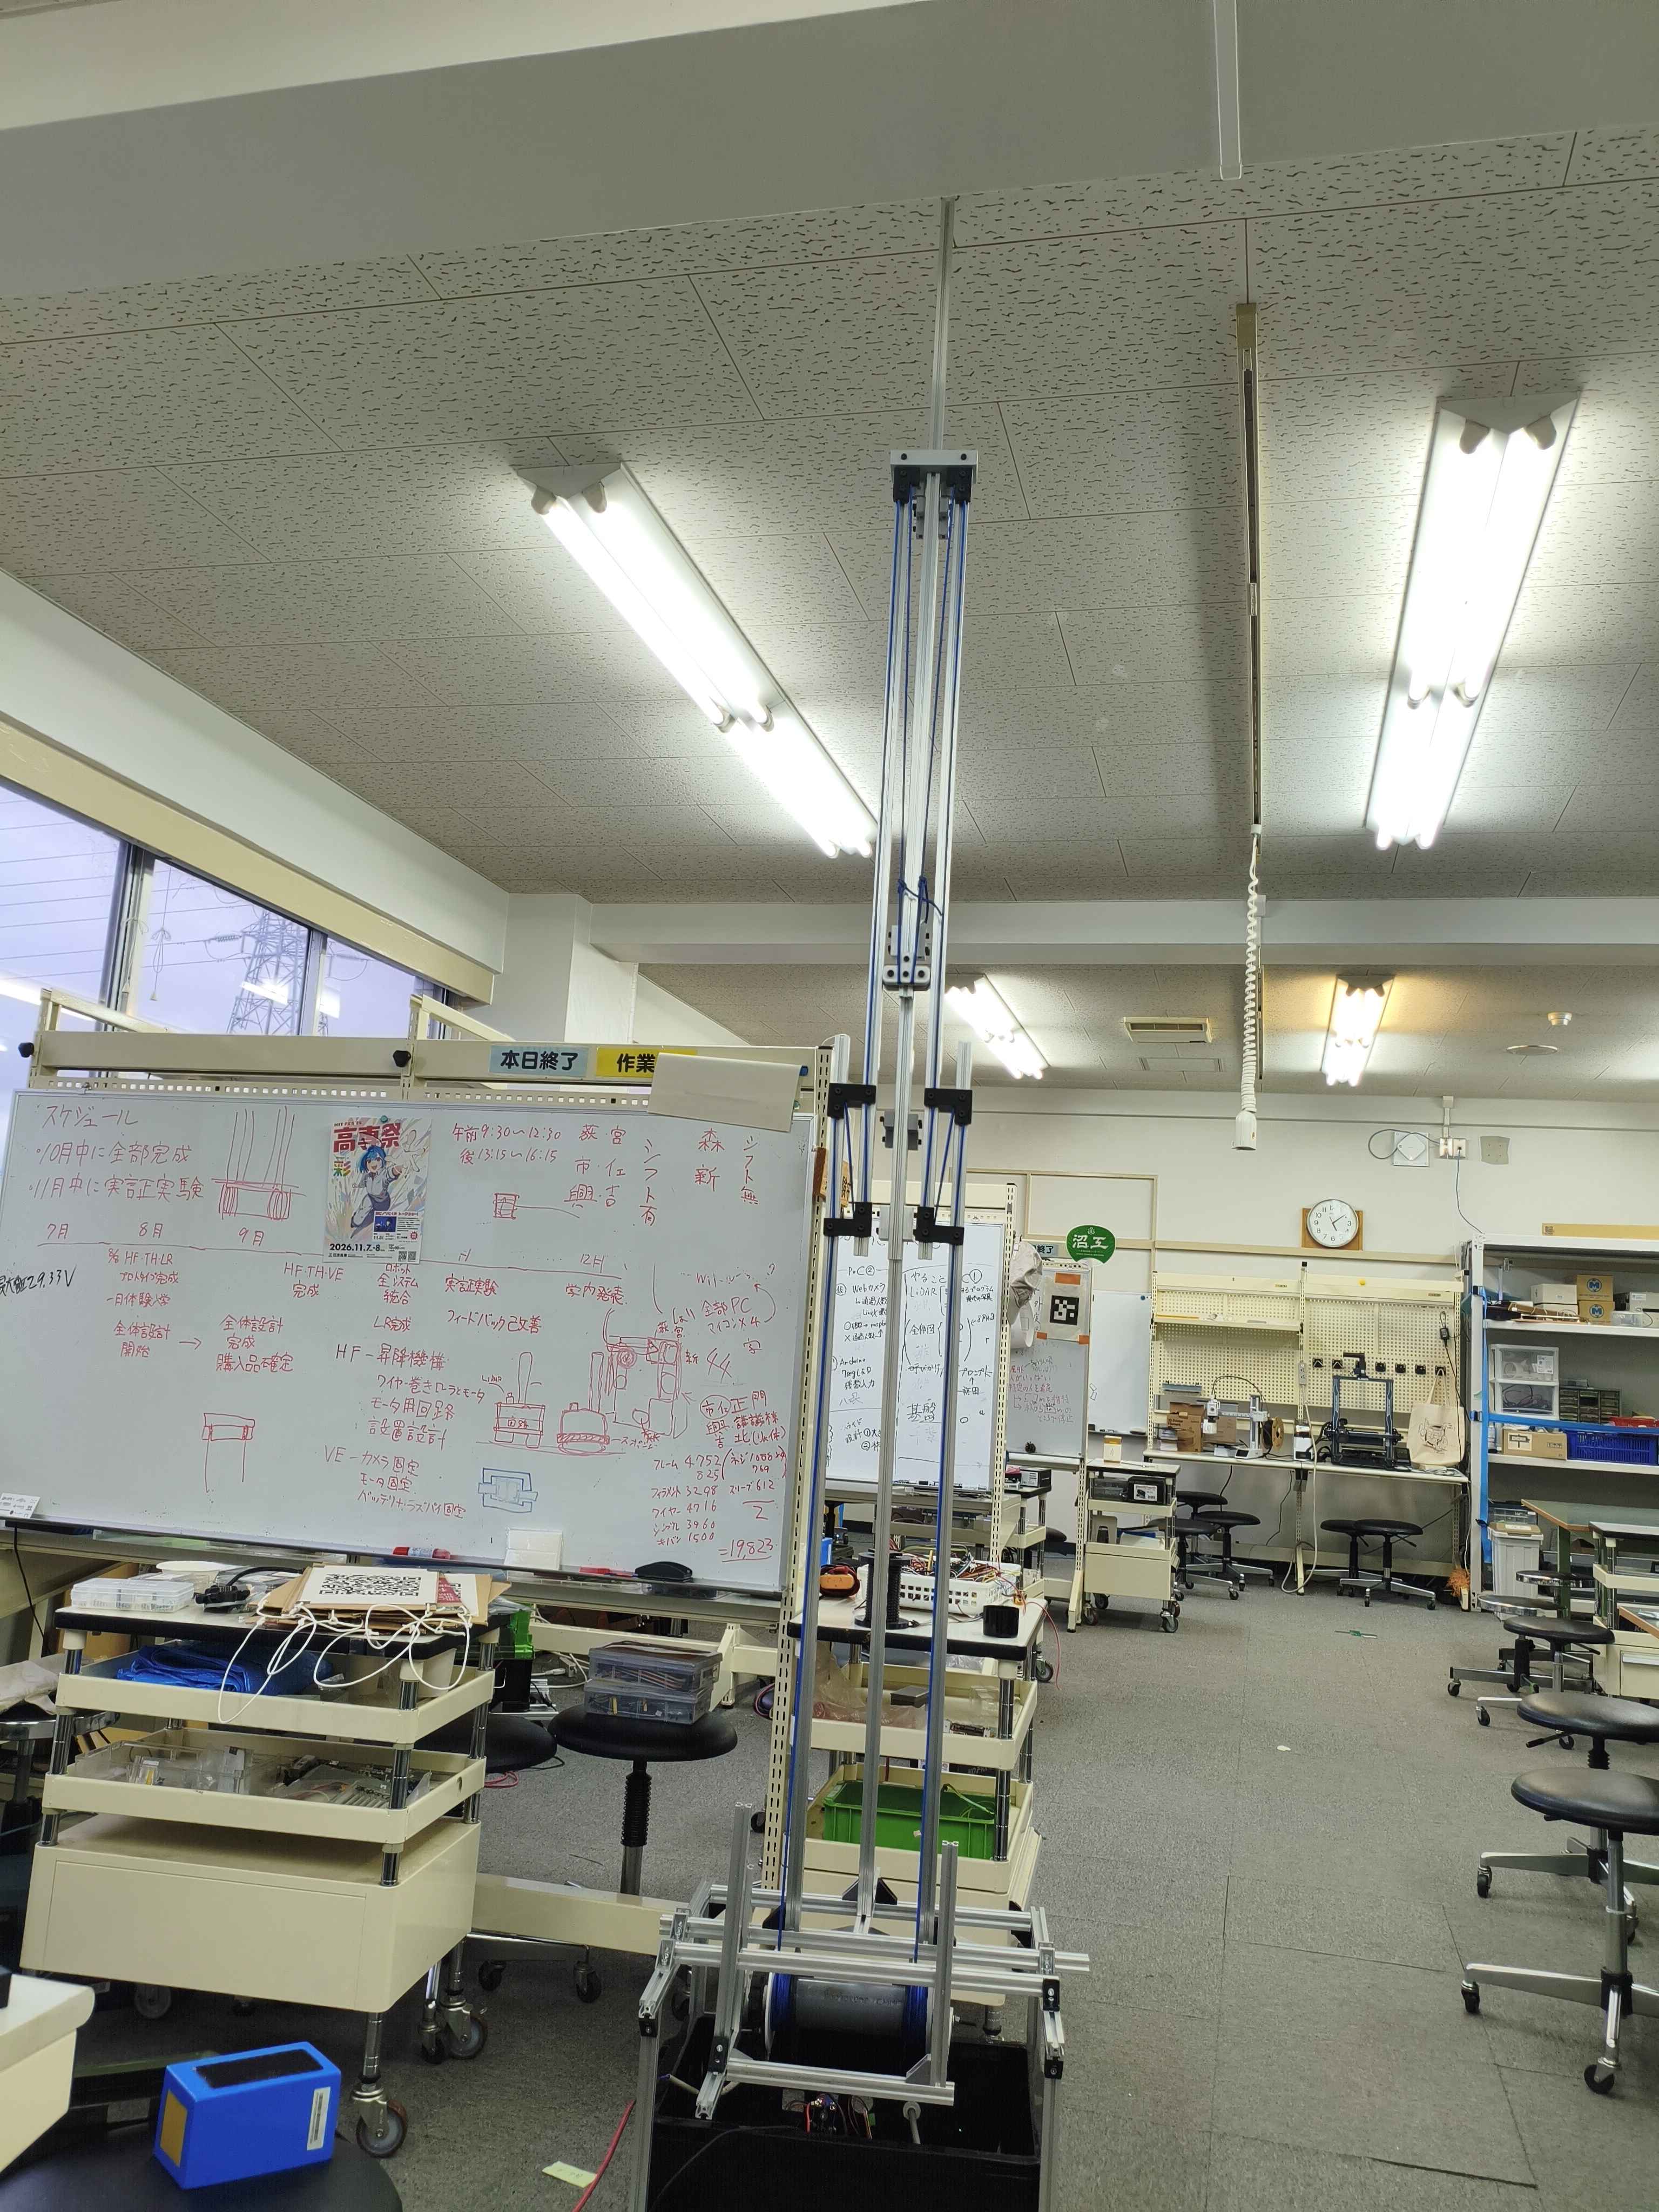
初期設計の固定具を使用した場合、シンブルの大きさが不明確の状態で設計したため、溝に入らなかった。 そこで、第二設計案でその点を修正した。しかし、各アルミ角パイプ間を囲う設計をし忘れていたため、パイプ同士がバラけてしまう可能性があったため、そこを修正する必要があった。 第三設計案で、修正部分を適用した際に、三段目には干渉の関係で付けることができなかったため、その部分の安定感が確保できなかった。 そのため、追加で三段目の安定感向上を目的とした、追加補助パーツの設計をして追加した。 本体の問題が一旦解決したため、ここでステンレスワイヤーを一度通してみて、昇降できるか確認した。その際に、現在の設計ではワイヤーの曲げ半径が充分確保できず、摩擦の影響も相まってまともに動かすことができなかった。 現時点では、一日体験入学までに再設計が間に合わないため、ワイヤーを考慮した設計は夏休み明けに回すこととした。
ステンレスワイヤーを使用した場合、可動曲げ半径として30mm必要であるとわかり、その場合丸々設計を更新する必要が発生してしまうため、PoCでは一旦ステンレスワイヤーより柔らかく、使いやすい4mmパラコードを使用することにした。 しかし今の設計は、2mmステンレスワイヤー用の設計で、パラコードがスムーズに通らず動かすことができなかった。そのため、固定具の穴の部分の拡張をした第四設計案を設計し、それを用いて再度組みなおした。 それを使って可動試験を行ったら、今までの問題が緩和して摩擦が少なくなり、曲がりやすいパラコードを使用したため、人の手で伸ばすことができた。しかし、下降させる際に摩擦に負けて三段目の部分が下がり切らない問題があった。 ここで、巻取り機構を取り付け、自動昇降できるかを確認したところ、三段目の問題はそのままだが、自動昇降することが確認できた。 しかし、三段目が下がり切らなかったとしてもある程度の昇降機能を担保できたため、KPIの実現可能性を満たしたと判断する。