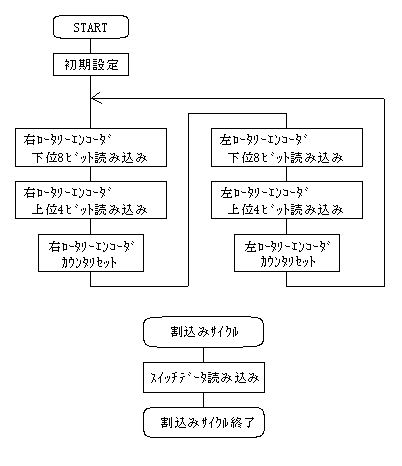
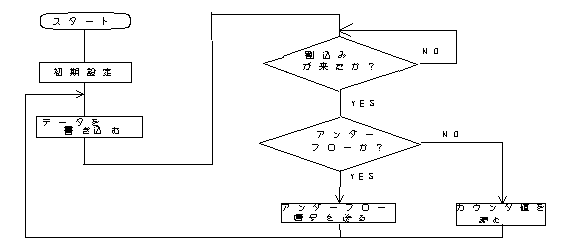
※ 初期設定では、左右のカウンタのリセットと割り込み許可を行う。
※ カウンタを読むときには、
’94MIRS V-Project基本設計仕様書
V94-SPEC-002
|
初版作成者
| 宇佐美、海野、大村、佐藤、谷口、坪井、外山、浜崎、水野 |
改訂記録
| 項 番 | 版 数 | 年月日 | 作 成 者 | 改 訂 内 容 |
| 1 | 初 版 | 94/7/12 | 初版作成者 | |
| 2 | 2 版 | 94/11/25 | 海野 | p9 ソフトウェアからの見え方MEMO欄の変更 |
| 3 | 3 版 | 94/12/14 | 水野 | P22 航空電子16ピンのピンアサイン改訂 |
| 4 | 4 版 | 94/12/17 | 宇佐美 | P31,33 基板のサイズ、コネクタ番号の変更 |
| 5 | 5 版 | 94/12/24 | 海野 | p9 ソフトウェアからの見え方アドレスをA0=1に変更 |
| 6 | 6 版 | 95/1/19 | 海野 | p5 回路構成図の変更 |
| 7 | 7 版 | 95/11/19 | 大村 | P25 CN8(MOLEX 5P)のピンアサイン改訂 |
| 8 | 8 版 | 95/2/21 | 海野 | p5 機能性能の表記の変更 |
| 9 | 9 版 | 95/3/2 | 坪井 | CN3のコネクタの変更とCN2のピンアサイン変更 |
| 10 | 10 版 | 95/3/10 | 水野 | 赤外線周辺回路に関する部分全変更 |
| 11 | 11 版 | 95/5/23 | 長澤 | p31超音波センサソフトウェアビジビリティ誤記訂正 |
1.システム仕様
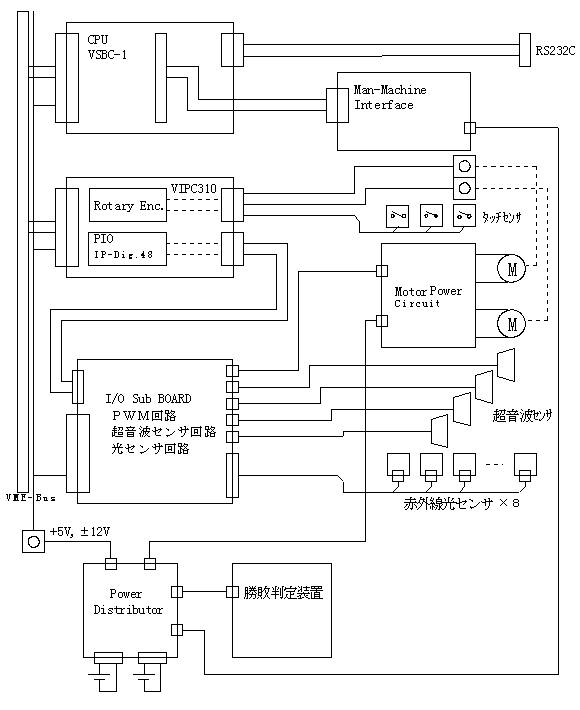
1.1.システム構成
1.2.機能性能概略
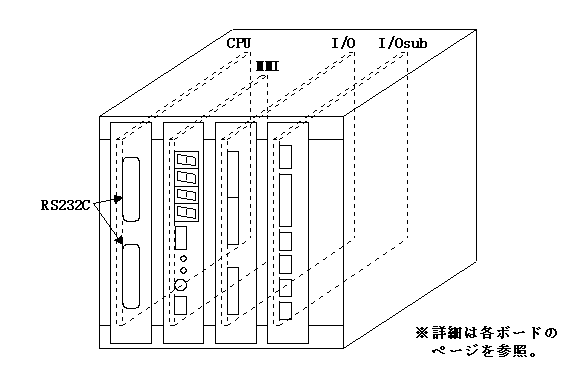
1.3.外観図
2.CPUボード
3.I/Oボード
3.1.構成
3.2.VIPC310ボード
3.3.IP-Digital48ボード
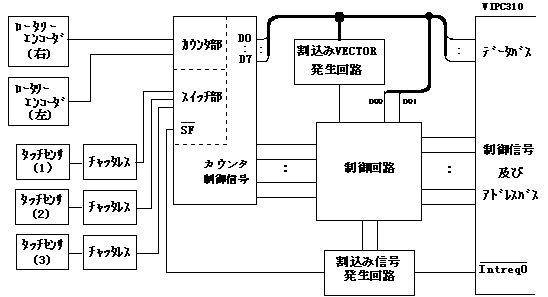
3.4.IP-ロータリエンコーダボード
3.4.1.構成
3.4.2.機能性能
3.4.3.外形
3.4.4.インタフェース
3.4.4.1.物理インタフェース
3.4.4.2.ソフトウェアビジビリティ
4.Man-Machineインタフェースボード
4.1.構成
4.2.機能性能
4.3.外形
4.4.インタフェース
4.4.1.物理インタフェース
4.4.2.ソフトウェアビジビリティ
5.I/OSubボード
5.1.構成
5.2.機能性能
5.2.1.超音波センサ回路
5.2.2.PWM回路
5.2.3.光センサ回路
5.3.外形
5.3.1.I/OSub基板
5.3.2.超音波センサ/センサ部基板
5.3.3.光センサ/センサ部基板
5.4.インタフェース
5.4.1.物理インタフェース
5.4.1.1.超音波センサ回路
5.4.1.2.PWM回路
5.4.1.3.光センサ回路
5.4.2.ソフトウェアビジビリティ
5.4.2.1.超音波センサ回路
5.4.2.2.PWM回路
5.4.2.3.光センサ回路
6.電源
7.テストプログラム
7.1.ITP
7.2.TMP
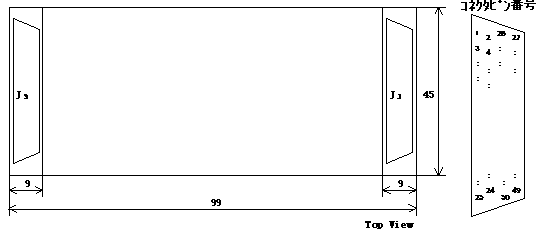
| 品名 | ピン数 | メーカー | |
| J3 | 173279-3 | 50 | AMP |
| J5 | 173279-3 | 50 | AMP |
(ii)コネクタピンアサイン
J3
| No. | 信号名 | 方向 | 内容 | 備考 |
| 1 | GND | -- | GND | |
| 2 | CLK | ← | Clock 8MHz | |
| 3 | BRESET* | ← | CPUؾ¯Ä信号 | |
| 4 | D00 | ←→ | DATA 20 | |
| 5 | D01 | ←→ | DATA 21 | |
| 6 | D02 | ←→ | DATA 22 | |
| 7 | D03 | ←→ | DATA 23 | |
| 8 | D04 | ←→ | DATA 24 | |
| 9 | D05 | ←→ | DATA 25 | |
| 10 | D06 | ←→ | DATA 26 | |
| 11 | D07 | ←→ | DATA 27 | |
| 12 | D08 | ←→ | DATA 28 | 未使用 |
| 13 | D09 | ←→ | DATA 29 | 未使用 |
| 14 | D10 | ←→ | DATA 210 | 未使用 |
| 15 | D11 | ←→ | DATA 211 | 未使用 |
| 16 | D12 | ←→ | DATA 212 | 未使用 |
| 17 | D13 | ←→ | DATA 213 | 未使用 |
| 18 | D14 | ←→ | DATA 214 | 未使用 |
| 19 | D15 | ←→ | DATA 215 | 未使用 |
| 20 | BS0* | ← | Byte Select (下位ÊÞ²Ä) | BS0*=0 (active) |
| 21 | BS1* | ← | Byte Select (上位ÊÞ²Ä) | BS1*=1 (negative) |
| 22 | V- | -- | 電源-12V | 未使用 |
| 23 | V+ | -- | 電源+12V | 未使用 |
| 24 | Vcc | -- | 電源+5V | |
| 25 | GND | -- | GND | |
| 26 | GND | -- | GND | |
| 27 | Vcc | -- | 電源+5V | |
| 28 | PWR* | ← | Read*Write Select | 1=Read,0=Write |
| 29 | IDA* | ← | ID PROM Select 信号 | |
| 30 | H1 | ← | high level 入力 | |
| 31 | MEMSELA* | ← | Memory R*W Cycle 信号 | 未使用 |
| 32 | H2 | ← | high level 入力 | |
| 33 | INTSELA* | ← | Interrupt Cycle 信号 | |
| 34 | H3 | ← | high level 入力 | |
| 35 | IOSELA* | ← | I/O Cycle 信号 | |
| 36 | H4 | ← | high level 入力 | |
| 37 | ADDR1 | ← | Address 21 | |
| 38 | H5 | ← | high level 入力 | |
| 39 | ADDR2 | ← | Address 22 | |
| 40 | H6 | ← | high level 入力 | |
| 41 | ADDR3 | ← | Address 23 | |
| 42 | IRQA0* | → | Interrupt 信号 (割込み level=4) | |
| 43 | ADDR4 | ← | Address 24 | |
| 44 | IRQA1* | → | Interrupt 信号 (割込み level=5) | 未使用 |
| 45 | ADDR5 | ← | Address 25 | |
| 46 | H7 | ← | high level 入力 | |
| 47 | ADDR6 | ← | Address 26 | |
| 48 | ACKA* | → | Acknowledge | |
| 49 | +5PSTBT | -- | VIPC310ボードのÊÞ¯ÃØ°電源 | ÃÞ°À保存用¤未使用 |
| 50 | GND | -- | GND |
J5
| No. | 信号名 | 方向 | 内容 | 備考 |
| 1 | GND | -- | GND | |
| 2 | GND | -- | GND | |
| 3 | GND | -- | GND | |
| 4 | GND | -- | GND | |
| 5 | GND | -- | GND | |
| 6 | GND | -- | GND | |
| 7 | GND | -- | GND | |
| 8 | GND | -- | GND | |
| 9 | GND | -- | GND | |
| 10 | GND | -- | GND | |
| 11 | GND | -- | GND | |
| 12 | GND | -- | GND | |
| 13 | GND | -- | GND | |
| 14 | GND | -- | GND | |
| 15 | GND | -- | GND | |
| 16 | GND | -- | GND | |
| 17 | GND | -- | GND | |
| 18 | GND | -- | GND | |
| 19 | GND | -- | GND | |
| 20 | GND | -- | GND | |
| 21 | GND | -- | GND | |
| 22 | GND | -- | GND | |
| 23 | GND | -- | GND | |
| 24 | GND | -- | GND | |
| 25 | GND | -- | GND | |
| 26 | GND | -- | GND | |
| 27 | RRa | ← | 右ロータリ・エンコーダa相信号 | |
| 28 | GND | -- | GND | |
| 29 | Vcc | -- | 電源+5V | |
| 30 | GND | -- | GND | |
| 31 | RRb | ← | 右ロータリ・エンコーダb相信号 | |
| 32 | GND | -- | GND | |
| 33 | RLa | ← | 左ロータリ・エンコーダa相信号 | |
| 34 | GND | -- | GND | |
| 35 | Vcc | -- | 電源+5V | |
| 36 | GND | -- | GND | |
| 37 | RLb | ← | 左ロータリ・エンコーダb相信号 | |
| 38 | GND | -- | GND | |
| 39 | TRs* | ← | 右À¯Á¾Ý»ON信号 | ※※ |
| 40 | GND | -- | GND | |
| 41 | TRr* | ← | 右À¯Á¾Ý»OFF信号 | ※※ |
| 42 | GND | -- | GND | |
| 43 | TMs* | ← | 中央À¯Á¾Ý»ON信号 | ※※ |
| 44 | GND | -- | GND | |
| 45 | TMr* | ← | 中央À¯Á¾Ý»OFF信号 | ※※ |
| 46 | GND | -- | GND | |
| 47 | TLs* | ← | 左À¯Á¾Ý»ON信号 | ※※ |
| 48 | GND | -- | GND | |
| 49 | TLr* | ← | 左À¯Á¾Ý»OFF信号 | ※※ |
| 50 | GND | -- | GND |
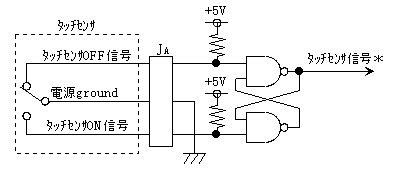
2)ソフトウェアビジビリティ
(i)ソフトウェアからの見えかた
Address A8A7A6A5A4A3A2A1A0 | Read / Write | DATA D7 D6 D5 D4 D3 D2 D1 D0 | MEMO |
| 0 x x x x 0 0 0 1 ※94/12/24改訂 | Read | 2726252423222120 右Û°ÀØ¥´Ýº°ÀÞ¶³ÝÀ下位8ËÞ¯Ä | 一定時間毎読む |
| 0 x x x x 0 0 1 1 ※94/12/24改訂 | Read | SF L R M 2112102928 右Û°ÀØ¥´Ýº°ÀÞ¶³ÝÀ上位4ËÞ¯Ä +½²¯ÁÃÞ°À | SF:½²¯ÁÌ×¸Þ ※94/11/25改訂 (SF=L¥R¥M,active high) L:左½²¯Á(active high) R:右½²¯Á(active high) M:中央½²¯Á(active high) 一定時間毎¤½²¯Á割込み時に読む |
| 0 x x x x 0 1 0 1 ※94/12/24改訂 | Read | 2726252423222120 左Û°ÀØ¥´Ýº°ÀÞ¶³ÝÀ下位8ËÞ¯Ä | 一定時間毎読む |
| 0 x x x x 0 1 1 1 ※94/12/24改訂 | Read | SF L R M 2112102928 左Û°ÀØ¥´Ýº°ÀÞ¶³ÝÀ上位4ËÞ¯Ä +½²¯ÁÃÞ°À | SF:½²¯ÁÌ×¸Þ ※94/11/25改訂 (SF=L¥R¥M,active high) L:左½²¯Á(active high) R:右½²¯Á(active high) M:中央½²¯Á(active high) 一定時間毎¤½²¯Á割込み時に読む |
| 0 x x x x 1 0 0 1 ※94/12/24改訂 | Write | (¶³ÝÀؾ¯Ä) x x x x x x 0 1 右Û°ÀØ¥´Ýº°ÀÞ¶³ÝÀؾ¯Ä x x x x x x 1 0 左Û°ÀØ¥´Ýº°ÀÞ¶³ÝÀؾ¯Ä x x x x x x 1 1 左右¶³ÝÀ同時ؾ¯Ä | 右¶³ÝÀ読み込み後に行う
左¶³ÝÀ読み込み後に行う
½À°Ä時に行う |
| 0 x x x x 1 0 1 1 ※94/12/24改訂 | Write | (割込みenable) x x x x x x x 0 割込み不可 x x x x x x x 1 割込み許可 |
ؾ¯Ä後に行う |
(ii)制御フロー例
※ 初期設定では、左右のカウンタのリセットと割り込み許可を行う。
※ カウンタを読むときには、
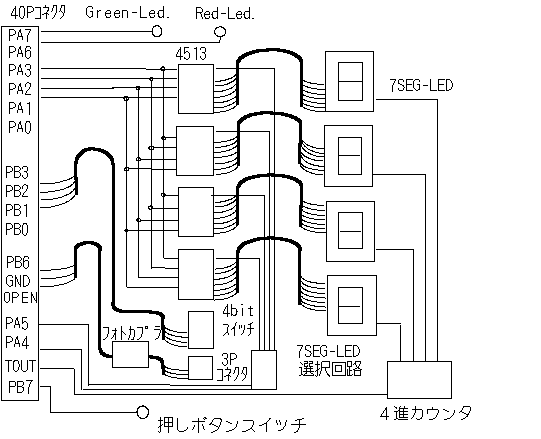
| No.(Îß°Ä番号) | 方向 | 内容 |
| 1 | ← | Vcc |
| 2 | 未使用 | PI/T 68230 Handshake |
| 3 | → | TIN |
| 4 | 未使用 | PI/T 68230 Handshake |
| 5 | ← | TOUT |
| 6(PA0) | ← | 7SEG-LED データ信号(20) |
| 7 | - | GND |
| 8(PA1) | ← | 7SEG-LED データ信号(21) |
| 9 | - | GND |
| 10(PA2) | ← | 7SEG-LED データ信号(22) |
| 11 | - | GND |
| 12(PA3) | ← | 7SEG-LED データ信号(23) |
| 13 | - | GND |
| 14(PA4) | ← | 7SEG-LED 選択信号(下位) |
| 15 | - | GND |
| 16(PA5) | ← | 7SEG-LED 選択信号(上位) |
| 17 | - | GND |
| 18(PA6) | ← | RED-Led. ON/OFF信号 |
| 19 | - | GND |
| 20(PA7) | ← | Green-Led. ON/OFF信号 |
| 21 | - | GND |
| 22(PB0) | → | 4bitスイッチ ON/OFF信号(20) |
| 23 | - | GND |
| 24(PB1) | → | 4bitスイッチ ON/OFF信号(21) |
| 25 | - | GND |
| 26(PB2) | → | 4bitスイッチ ON/OFF信号(22) |
| 27 | - | GND |
| 28(PB3) | → | 4bitスイッチ ON/OFF信号(23) |
| 29 | - | GND |
| 30(PB4) | ← | テスト信号入力 |
| 31 | - | GND |
| 32(PB5) | → | テスト信号出力 |
| 33 | - | GND |
| 34(PB6) | ← | 勝敗判定装置 ON/OFF信号 |
| 35 | - | GND |
| 36(PB7) | → | 押しボタンスイッチ ON/OFF信号 |
| 37 | - | GND |
| 38 | 未使用 | PI/T 68230 Handshake |
| 39 | ← | Vcc |
| 40 | 未使用 | PI/T 68230 Handshake |
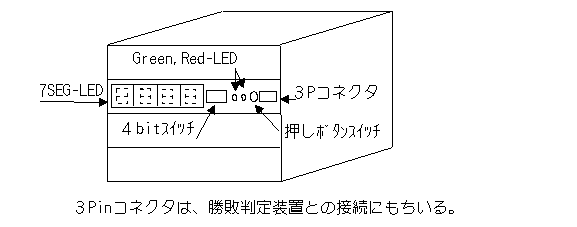
(ii) 3Pコネクタ(勝敗判定装置より)(CN2)
| Pin番号(Îß°Ä番号) | 方向 | 内容 |
| Pin1 | 未使用 | 未使用 |
| Pin2 | MMIへ | Vsig(スタートから勝敗判定SWが押されるまで+5Vが出力される。) |
| Pin3 | 勝敗判定装置へ | GND |
(iii) ピンの名称
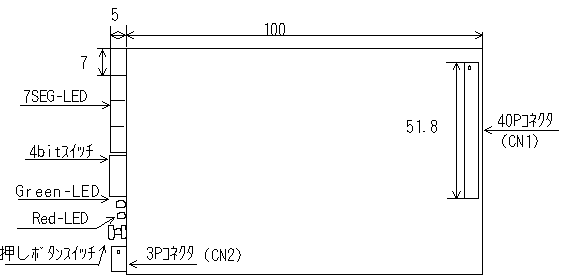
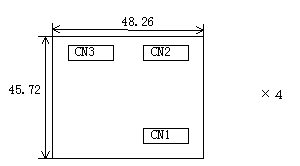
CN1:航空電子 (PS-40PE-D4T1-PN1:5.9×51.80(mm)
CN2:MOLEX (5046-03A) :7.0×13.3 (mm)
| Address
| Read or Write | Data D7 D6 D5 D4 D3 D2 D1 D0 | 内容 |
| FDFC11
|
________
Write
Write
Write
Write
________
Write
Write
Write
Write ________
Write ・ ・ ・ ・ Write
| GD RD C1 C0 DA DB DC DD
_______________________________
0 0 * * * * * *
0 1 * * * * * *
1 0 * * * * * *
1 1 * * * * * *
_______________________________
* * 0 0 * * * *
* * 0 1 * * * *
* * 1 0 * * * *
* * 1 1 * * * * _______________________________
* * * * 0 0 0 0 ・ ・ ・ ・ * * * * 1 0 0 1 | GD:GrrenÀÞ²µ°ÄÞ選択 RD:RedÀÞ²µ°ÄÞ選択 C1:7SEG-LED選択(上位) C0:7SEG-LED選択(下位) DA:7SEG-LED Data信号(A) DB:7SEG-LED Data信号 (B) DC:7SEG-LED Data信号 (C) DD:7SEG-LED Data信号 (D) _________________________
GrenÀÞ²µ°ÄÞ消灯 RedÀÞ²µ°ÄÞ消灯
GreenÀÞ²µ°ÄÞ消灯 RedÀÞ²µ°ÄÞ点灯
GreenÀÞ²µ°ÄÞ点灯 RedÀÞ²µ°ÄÞ消灯
GreenÀÞ²µ°ÄÞ点灯 RedÀÞ²µ°ÄÞ点灯 _________________________
20の7SEG-LEDを選択
21の7SEG-LEDを選択
22の7SEG-LEDを選択
23の7SEG-LEDを選択 _________________________
D5,D4で選択した7SEG-LED に0を表示させる。 ・ ・ ・ D5,D4で選択した7SEG-LED に9を表示させる。
|
2)Bポート
| Address | Read or Write | Data D7 D6 D5 D4 D3 D2 D1 D0 | 内容 |
| FDFC13 |
________
Read
Read ________
Read
Read ________
Read
Read ________
Write
Write ________
Read ・ ・ ・ Read | PB SH TO TI S3 S2 S1 S0
________________________________
0 * * * * * * *
1 * * * * * * * ________________________________
* 0 * * * * * *
* 1 * * * * * * ________________________________
* * 0 * * * * *
* * 1 * * * * * ________________________________
* * * 0 * * * *
* * * 1 * * * * ________________________________
* * * * 0 0 0 0 ・ ・ ・ * * * * 1 1 1 1 | PB:押しÎÞÀݽ²¯ÁON/OFF信号 SH:勝敗判定装置ON/OFF信号 TO:テスト信号出力 TI:テスト信号入力 S3:4bit½²¯ÁON/OFF信号 S2:4bit½²¯ÁON/OFF信号 S1:4bit½²¯ÁON/OFF信号 S0:4bit½²¯ÁON/OFF信号 __________________________
押しÎÞÀݽ²¯ÁOFF信号
押しÎÞÀݽ²¯ÁON信号 __________________________
勝敗判定装置ON信号
勝敗判定装置OFF信号 __________________________
テスト信号の出力OFF
テスト信号の出力ON __________________________
テスト信号の入力OFF
テスト信号の入力ON __________________________
4bit½²¯Áによって0000 (0:10進)が入力 ・ ・ 4bit½²¯Áによって1111 (15:10進)が入力 |
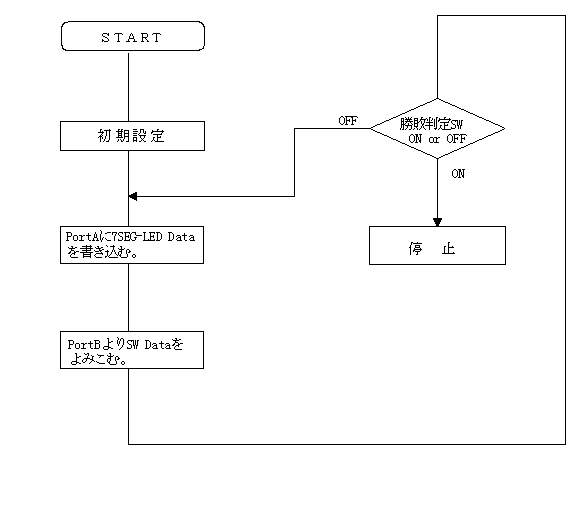
3) 制御フロー
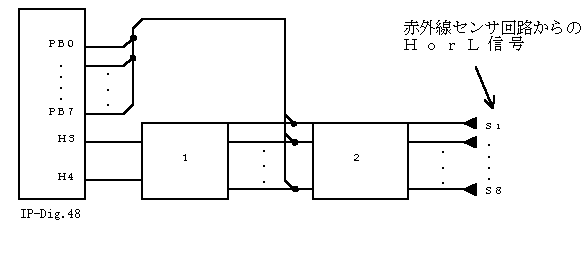
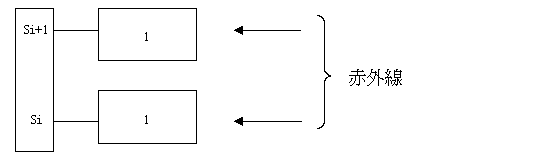
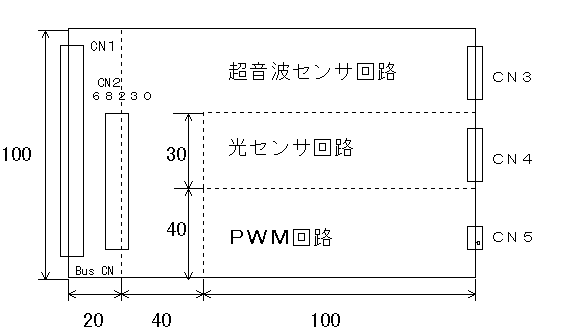
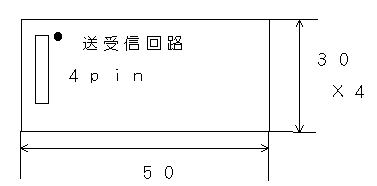
| No. | ピン名称 | 方向 | 信号 | No. | ピン名称 | 方向 | 信号 | |
| 50 | PA 0 | → | 右PWM方向ÃÞ°À | 25 | PA0 | ← | 超音波¾Ý»選択信号 | |
| 49 | PA 1 | → | 右速度ÃÞ°À20ËÞ¯Ä | 24 | PA1 | ← | 超音波¾Ý»選択信号 | |
| 48 | PA 2 | → | 右速度ÃÞ°À21ËÞ¯Ä | 23 | PA2 | → | アンダフロー信号 | |
| 47 | PA 3 | → | 右速度ÃÞ°À22ËÞ¯Ä | 22 | PA3 | → | 未使用 | |
| 46 | PA 4 | → | 右速度ÃÞ°À23ËÞ¯Ä | 21 | PA4 | → | ¾Ý»選択信号(T) | |
| 45 | PA 5 | → | 右速度ÃÞ°À24ËÞ¯Ä | 20 | PA5 | → | ¾Ý»選択信号(T) | |
| 44 | PA 6 | → | 右速度ÃÞ°À25ËÞ¯Ä | 19 | PA6 | → | 未使用 | |
| 43 | PA 7 | → | 右速度ÃÞ°À26ËÞ¯Ä | 18 | PA7 | → | 未使用 | |
| 42 | PB 0 | → | 左PWM方向ÃÞ°À | 17 | PB0 | ← | 赤外線信号 | |
| 41 | PB 1 | → | 左速度ÃÞ°À20ËÞ¯Ä | 16 | PB1 | ← | 赤外線信号 | |
| 40 | PB 2 | → | 左速度ÃÞ°À21ËÞ¯Ä | 15 | PB2 | ← | 赤外線信号 | |
| 39 | PB 3 | → | 左速度ÃÞ°À22ËÞ¯Ä | 14 | PB3 | ← | 赤外線信号 | |
| 38 | PB 4 | → | 左速度ÃÞ°À23ËÞ¯Ä | 13 | PB4 | ← | 赤外線信号 | |
| 37 | PB 5 | → | 左速度ÃÞ°À24ËÞ¯Ä | 12 | PB5 | ← | 赤外線信号 | |
| 36 | PB 6 | → | 左速度ÃÞ°À25ËÞ¯Ä | 11 | PB6 | ← | 赤外線信号 | |
| 35 | PB 7 | → | 左速度ÃÞ°À26ËÞ¯Ä | 10 | PB7 | ← | 赤外線信号 | |
| 34 | PC 0 | ← | 右PWM方向ÃÞ^À(T) | 9 | GND | |||
| 33 | PC 4 | 未使用 | 8 | H1 | 超音波割込要求信号 | |||
| 32 | PC 1 | ← | 左PWM方向ÃÞ°À(T) | 7 | GND | |||
| 31 | PC 5 | 未使用 | 6 | H2 | 超音波送信トリガ | |||
| 30 | PC 2/Tin | 未使用 | 5 | PC2/TIN | → | 超音波¶³ÝÀ½À°Ä | ||
| 29 | PC 5 | 未使用 | 4 | H3 | ← | 割込み要求信号 | ||
| 28 | PC 3/Tout | → | ¶³ÝÀのCLK | 3 | PC3/TOUT | ← | アンダフロー信号 | |
| 27 | PC 7 | 未使用 | 2 | H4 | → | 割込み認可信号 | ||
| 26 | GND | 1 | GND |
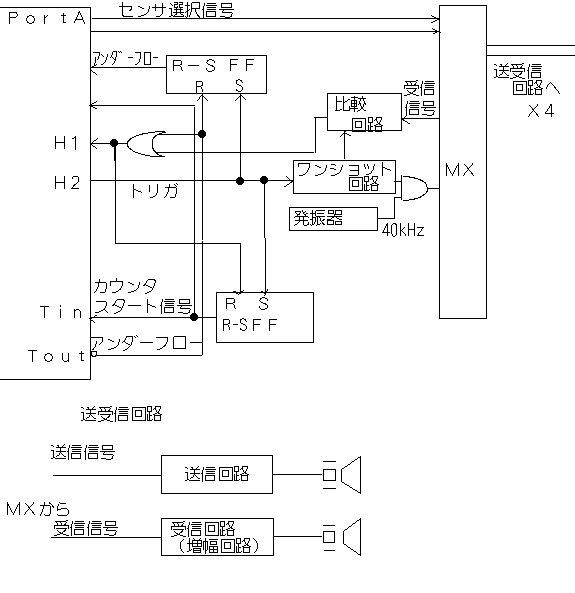
3) CN3、4、5、6(超音波センサ回路)
| No. | ピン名称 | 方向 | 信号 |
| 1 | vcc | vcc | |
| 2 | S0 | → | 送信信号 |
| 3 | S1 | ← | 受信信号 |
| 4 | GND | GND |
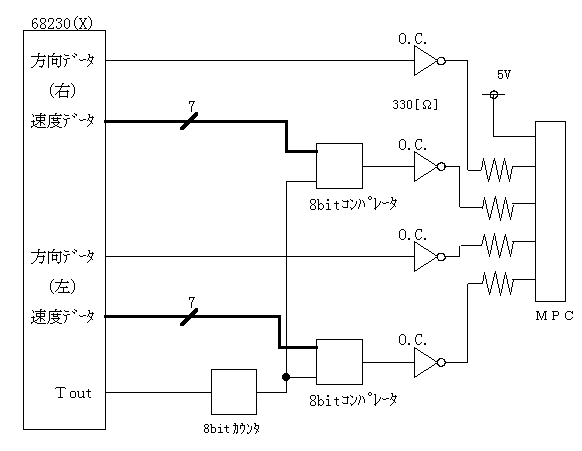
4) CN8(PWM回路)
CN8
| No. | ピン名称 | 方向 | 信号 |
| 1 | VCC | VCC | |
| 2 | S0 | → | 右方向信号 |
| 3 | S1 | → | 右PWM信号 |
| 4 | S2 | → | 左方向信号 |
| 5 | S3 | → | 左PWM信号 |
5) CN4(赤外線センサ回路)
赤外線センサ信号処理回路
*IO/subボードから周辺回路への方向を”→”とする。
| NO. | ピン名称 | 方向 | 信号 |
| 1 | I1 | ← | 赤外線信号 |
| 2 | Vcc | → | |
| 3 | I2 | ← | 赤外線信号 |
| 4 | GND | → | |
| 5 | I3 | ← | 赤外線信号 |
| 6 | Vcc | → | |
| 7 | I4 | ← | 赤外線信号 |
| 8 | GND | → | |
| 9 | I5 | ← | 赤外線信号 |
| 10 | Vcc | → | |
| 11 | I6 | ← | 赤外線信号 |
| 12 | GND | → | |
| 13 | I7 | ← | 赤外線信号 |
| 14 | Vcc | → | |
| 15 | I8 | ← | 赤外線信号 |
| 16 | GND | → |
6)
赤外線周辺回路
*IO/SUBボードから周辺回路への方向を”→”とする
| 5045-4A(MOLEX 4PIN) | |||
| No. | ピン名称 | 方向 | 信号 |
| 1 | Ii | ← | 赤外線信号 |
| 2 | Vcc | → | |
| 3 | Ii+1 | ← | 赤外線信号 |
| 4 | GND | → |
| 5045-3A(MOLEX 3PIN) | |||
| No. | ピン名称 | 方向 | 信号 |
| 1 | Ii | ← | 赤外線信号(変調前) |
| 2 | GND | → | |
| 3 | Vcc | → |
7) ËßÝ名称
| ºÈ¸À番号 | 品名(品番号) | ピンタイプ | 寸法[mm] |
| CN1 | PCN10¼Ø°½ÞDIN41612(準拠) | VME-busºÈ¸À | |
| CN2 | PS-50PE-D4LT1-PN1(航空電子) | 50ËßݺȸÀ | |
| CN3 | PS-16PLB-D4LT1-FL1(航空電子) | 16ËßݺȸÀ±Ý¸ÞÙÀ²Ìß | 21.62 × 7.3 |
| CN4 | PS-16PE-D4LT1-PN1(航空電子) | 16ËßݺȸÀ±Ý¸ÞÙÀ²Ìß | 21.62 × 7.3 |
| CN5 | MOLEX(5046-05A) | 5ËßݺȸÀAngle | 12.0 × 10.0 |
| 割り当てられたアドレス | 設定 | R/W | 内容 |
| FCXX41 | 00X1**00 | W | モード0に設定 |
| FCXX4D | 01111011 | W | サブモード01に設定 |
| FCXX51 | XX X XX | W R R | センサ選択信号 アンダーフローデータ 折返しセンサ選択信号 |
| FCXX45 | 00000011 | W | 方向を設定 (6、7ビット目を出力) |
| FCXX61 | 1X11001changed | W | カウンタを設定 |
| FCXX67、69、6B | W | 3バイトでカウンタの設定値 | |
| FCXX6F、71、73 | R | カウンタ値 |
制御フロー
2) PWM回路
| ADDRESS A7A6A5A4A3A2A1A0 | DATA D7D6D5D4D3D2D1D0 | READ/WRITE | FUNCTION | REGISTER |
| 00000001 | 00000000 | W | portをÓ°ÄÞ0に設定 | PGCR |
| 00001101 | 1×0××000 | W | portAを»ÌÞÓ°ÄÞ1×に設定 | PACR |
| 00001111 | 1×0××000 | W | portBを»ÌÞÓ°ÃÞ1×に設定 | PBCR |
| 00000101 | 11111111 | W | portAの全てのËßÝを出力に設定 | PADDR |
| 00000111 | 11111111 | W | portBの全てのËßÝを出力に設定 | PBDDR |
| 00100111 | 00000000 | W | Toutの出力周波数が、200[kHz]になるように設定 | CPRH |
| 00101001 | 00000000 | W | CPRM | |
| 00101011 | 00010100 | W | CPRL | |
| 00100001 | 01×00001 | W | TimerをSquare Wave Generatorに設定 | TCR |
| 00010001 | D7は方向、D6~ D0速度ÃÞ°À | W | portAに速度・方向ÃÞ°Àを出力 | PADR |
| 00010011 | W | portBに速度・方向ÃÞ°Àを出力 | PBDR | |
| 00011001 | R | portC(D0D1)から方向ÃÞ°Àを読む。 | PCDR |
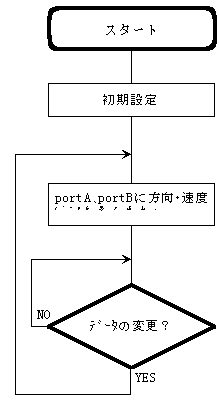
制御フロー
3) 赤外線センサ回路
| 割り当てられた±ÄÞÚ½ | DATA | R/W | 機能 |
| FCXX41 | 0 0 1 * 1 1 * * | W | Îß°ÄÓ°ÄÞを0に設定 |
| FCXX47 | 1 1 1 1 1 1 1 1 | W | Îß°ÄBの方向を出力に設定 |
| FCXX4F | 0 0 1 1 0 0 1 × | W | ÊÝÄÞ¼ª²¸ËßÝと»ÌÞÓ°ÄÞの設定 |
| FCXX57 | 赤外線信号の状態 | R | Îß°ÄBのÃÞ°Àの読みだし |
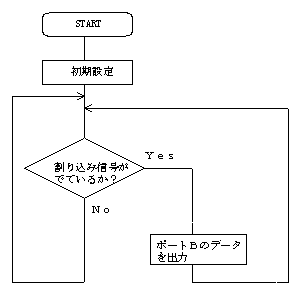
制御フロー
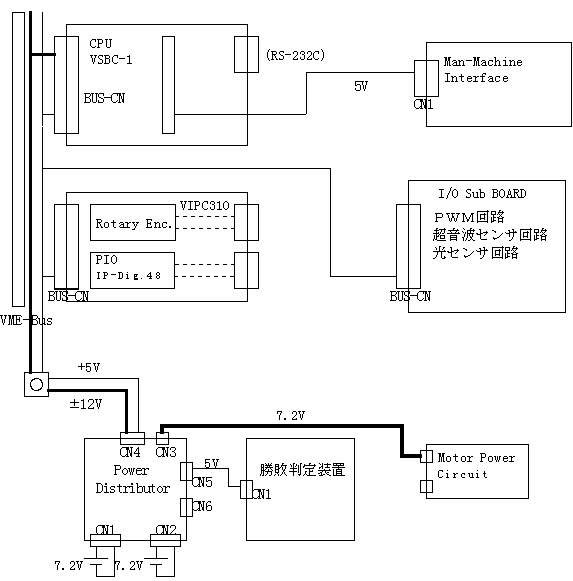
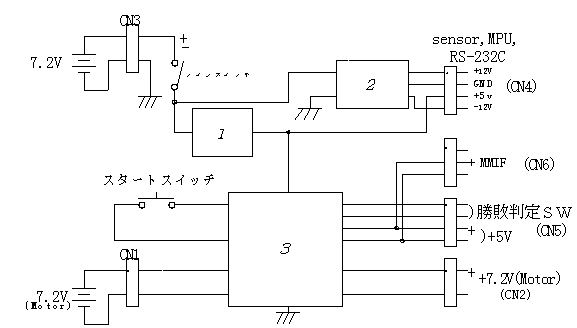
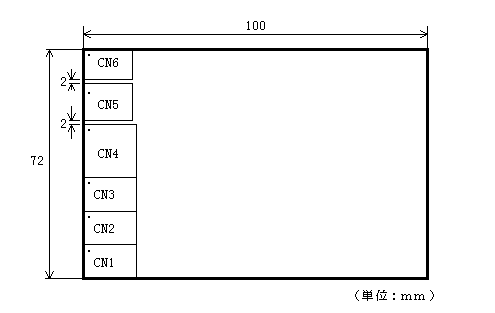
| No. | 信号名 | 方向 | 内容 |
| 1 | Vin | ← | +7.2Vの電源(バッテリー)を入力する。 |
| 2 | GND | -- |
コネクタ2
| No. | 信号名 | 方向 | 内容 |
| 1 | Vout | → | +7.2Vの電圧を持つ電力(モータ用)を供給する。 |
| 2 | GND | -- |
コネクタ4
| No. | 信号名 | 方向 | 内容 | |
| 1 | V+ | → | +12Vを出力 | MPU,センサ系のボードの電源となる。 |
| 2 | GND | -- | GND | |
| 3 | Vcc | → | +5Vを出力 | |
| 4 | V- | → | -12Vを出力 |
コネクタ5
| No. | 信号名 | 方向 | 内容 |
| 1 | SWA | → | 勝敗判定装置からのデータを得る。 |
| 2 | SWB | ← | |
| 3 | Vsig | → | スタートから勝敗判定SWを押されるまで+5Vを出力。 |
| 4 | GND | -- |
コネクタ6
| No. | 信号名 | 方向 | 内容 |
| 1 | OPEN | -- | 信号なし |
| 2 | Vsig | → | スタートから勝敗判定SWを押されるまで+5Vを出力。 |
| 3 | GND | -- |
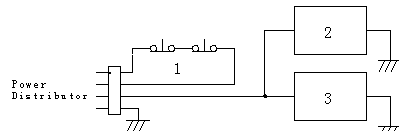
| NO. | 信号名 | 方向 | 内容 |
| 1 | SWA | ← | 勝敗判定装置からの信号を送る。 |
| 2 | SWB | → | |
| 3 | Vsig | ← | スタートスイッチが押されてから、勝敗判定スイッチが押されるまで、電力を供給する。 |
| 4 | GND | -- |
2)Man-Machineインタフェースボード
3)ロータリエンコーダ・タッチセンサボード
4)I/O Subボード
PWM回路
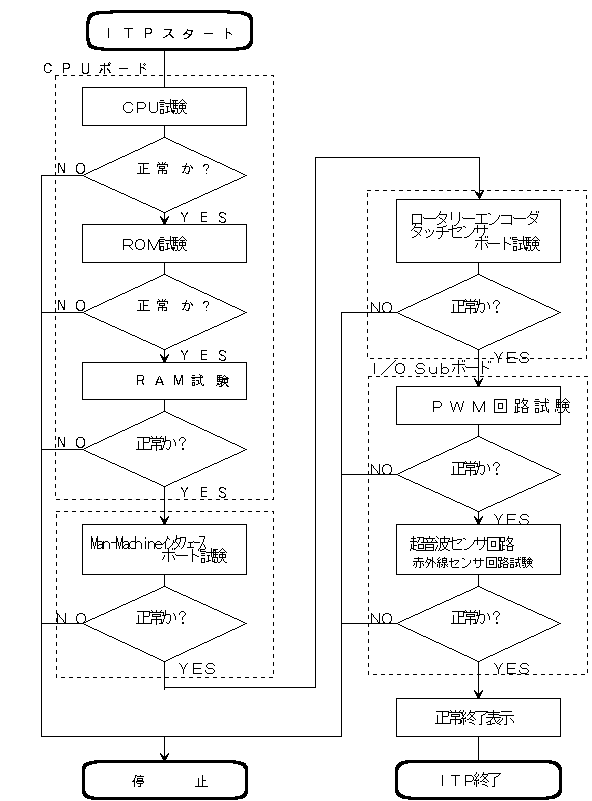
ITPの動作の流れは次頁を参照。
ITP動作中の7seg.表示を、以下に示す。
[0001] : CPU試験中
[0002] : ROM試験中
[0003] : RAM試験中
[0004] : Man-Machineインタフェースボード試験中
[0005] : ロータリエンコーダ・タッチセンサボード試験中
[0006] : PWM回路試験中
[0007] : 超音波センサ・赤外線センサ回路試験中
[0000] : ITP正常終了
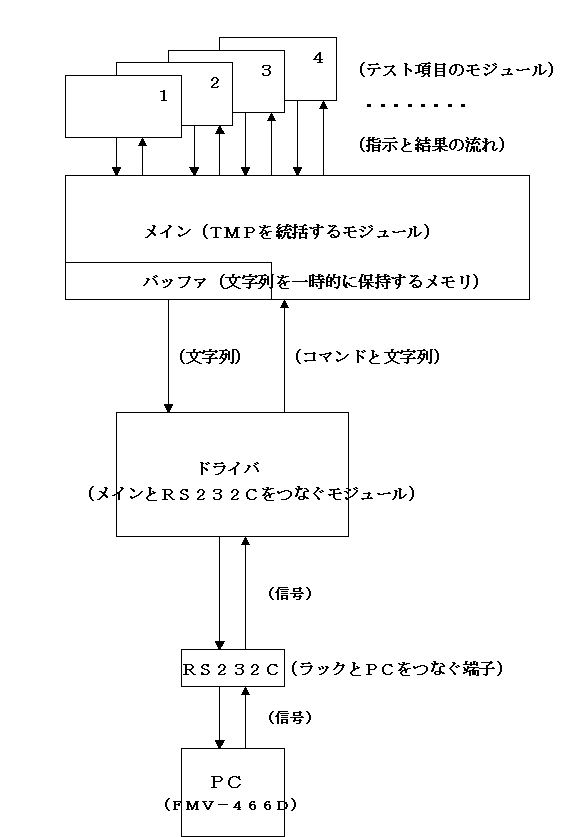
| モジュール番号 | モジュール名 | テスト項目 |
| 1 | RAM | &H00,&HAA,&HFF等をアドレスに書き込み、他のアドレスが影響を受けていないかを検査する |
| 2 | ROM | ROMライターでチェックサムを行い、アドレスに異常が発生しているかを検査する |
| 3 | PWM回路 | 方向データ及び速度データの検査 |
| 4 | モータパワー回路 | リレーの動作の検査 |
| 5 | ロータリエンコーダ回路 | カウンタ及び、カウンタリセットの動作の確認 |
| 6 | 超音波センサ回路 | 送受信、カウンタ、信号伝送の動作の確認 |
| 7 | 赤外線センサ回路 | 受光、カウンタの動作の確認 |
| 8 | タッチセンサ回路 | フラグの確認 |
| 9 | MAN-MACHINE インタフェース回路 | CPUに対するスイッチデータ読み込みとそれに対するCPUのLEDの点灯の確認 |